
液晶弹性体是轻度交联、主链含棒状介晶的聚合物网络。介晶的取向有序由指向矢描述,指向矢与主链耦合,因此升温跨越有序—无序转变时,材料沿指向矢收缩、垂直指向矢膨胀。直写打印把这一机制变成编程工具:预聚物经喷嘴挤出,剪切与拉伸使介晶沿流动方向排列,随后原位交联把取向冻结,逐点逐层写下各向异性。
问题在于所用墨水几乎都是向列相。向列相只有方向序、没有位置序,介晶在任何加工条件下都沿打印路径统一排列,因此每根丝受热只能沿路径收缩。已有的改进手段——调节打印速度、温度、挤出压力、喷嘴几何——改变的是取向度的高低,或者沿厚度方向制造梯度以产生弯曲,指向矢本身始终固定在平行于路径的方向上。在同一根丝内同时实现收缩与伸长,此前在直写中并未做到。
近晶相提供了另一种可能。近晶相在方向序之外还有层状位置序,因而存在两种取向模式:低剪切速率下层结构沿流动方向排列、介晶垂直于流向;当温度或剪切速率升高使层结构塌缩后,介晶转为顺流排列。两种模式对应两种指向矢方向,也对应主链液晶弹性体的两种形变:指向矢垂直路径时沿路径伸长,平行路径时沿路径收缩。
作者据此把“取向翻转”变成可编程变量:只要控制墨水在喷嘴与基底之间承受的剪切速率与温度,就能在同一条连续路径上切换指向矢方向。图 1 把这套逻辑与向列相直写并列呈现——同样是圆周或三角点阵路径,近晶相墨水仅靠改变剪切速率或温度,就能在同一条路径上写出径向、同心乃至混合的指向矢分布。
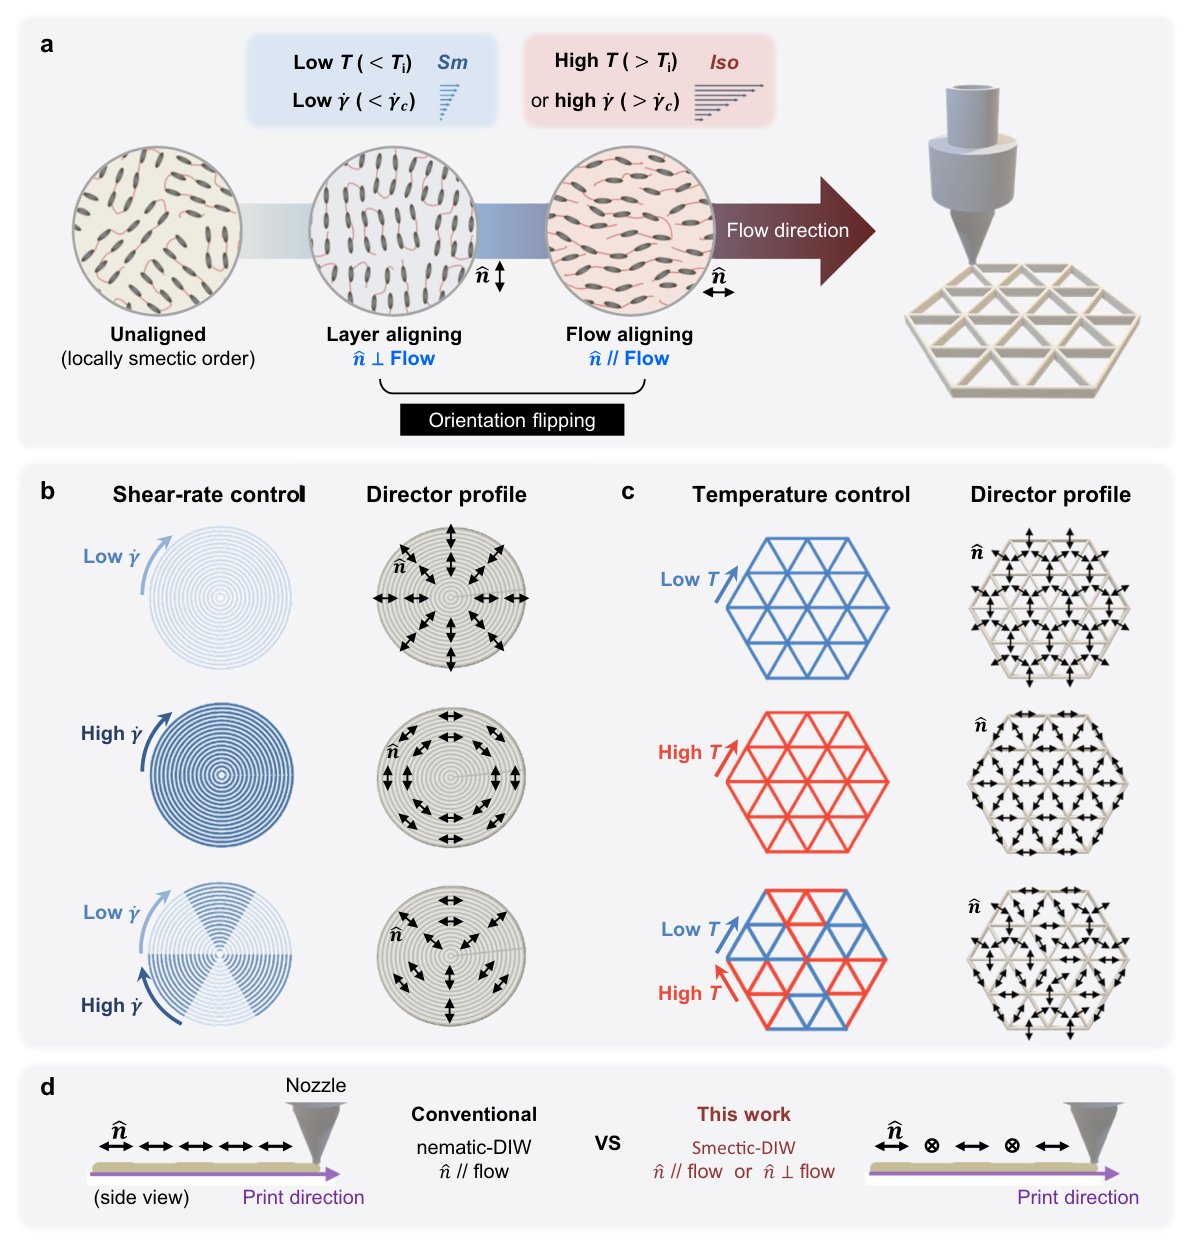
图1|近晶相直写的取向翻转机制与向列相直写的对比(对应原文 Fig. 1)
墨水是近晶基元与胺扩链剂通过氮杂迈克尔加成得到的寡聚物:双丙烯酸酯近晶基元 C6BAPE 与正丁胺按 1.1∶1 的化学计量比反应,近晶基元被嵌入主链,端基保留的丙烯酸酯使打印后可光聚合。数均分子量经核磁共振测得 3.8 kDa,经体积排阻色谱测得 5.6 kDa,两者差异源于两种方法对寡聚物分布的响应不同。
差示扫描量热给出两步热转变:玻璃化温度 −34 °C、近晶—各向同性转变温度 Ti 为 40 °C,转变焓 12.0 J·g⁻¹。光聚合后玻璃化温度升至 −19 °C、Ti 升至 55 °C,转变焓降至 4.8 J·g⁻¹。交联网络限制了链段运动,因而转变温度上移、有序度下降。
这两组温度构成了工艺窗口的边界。打印温度必须落在玻璃化温度之上以保证可流动,又需要跨过 Ti 才能让层结构塌缩;交联后 Ti 上移意味着打印时写下的取向在室温下被稳定保留。
稳态剪切测量从 35 °C(近晶相)做到 50 °C(各向同性相),黏度曲线在 Ti 两侧呈现定性差异。Ti 以下存在两段剪切变稀:低剪切区(0.05 < γ̇ < 5 s⁻¹)第一段,中剪切区(5 < γ̇ < 40 s⁻¹)近似牛顿平台,高剪切区(γ̇ > 40 s⁻¹)第二段。随温度接近 Ti,双段特征逐渐减弱;Ti 以上层结构完全消失,曲线退化为长牛顿平台加一段高剪切变稀,与向列相墨水一致。
作者把双剪切变稀归因于层状流体的两类取向机制。低剪切时层结构保持,层沿流动方向排列、链垂直于流向,黏度随剪切上升而下降;高剪切时层被扭曲、破碎,链转为顺流排列,出现第二段变稀。第二段的起始剪切速率因此成为层结构失稳的标志,也预示了取向翻转的临界条件。
这一判断在后续的取向相图中得到印证:发生取向翻转的剪切速率区间与第二段变稀的起始区间几乎重合。流变曲线因此不只是可打印性的判据,也是取向可编程性的判据——这是本文方法能够跨平台迁移的关键。
取向的表征用广角 X 射线散射完成。打印件在室温紫外固化后被竖直安装,使打印方向沿子午线,X 射线沿薄膜法向入射。所有谱图在 q≈0.17 Å⁻¹ 处出现对应层间距约 3.7 nm 的反射(与 C6BAPE 的分子长度一致),在 q≈1.43 Å⁻¹ 处出现对应介晶间距约 4.4 Å 的反射。尽管打印过程中的温度与剪切会扰乱层结构,冷却至室温后介晶仍重新组装为近晶相。
按 q≈1.43 Å⁻¹ 处的方位角扫描,作者把取向分为四类:垂直(弧在子午线上,指向矢同时垂直于法向与打印方向)、平行(弧在赤道上,指向矢沿打印路径)、各向同性(均匀圆环)、混合(子午线与赤道同时出现弧,两种取向共存)。
打印在喷嘴内径 0.4 mm、打印高度 0.2 mm 的条件下进行,喷嘴温度 35–45 °C、平移速度 2–30 mm·s⁻¹ 系统变化,压力固定 500 kPa、基底 25 °C。喷嘴内径大于打印高度这一几何条件很重要:此时墨水的体积供给量超过基底能够带走的量,丝的取向主要由喷嘴与基底之间的剪切流决定,而非挤出物的拉伸。
结果呈现清晰的温度依赖。35 °C(远低于 Ti)时,无论打印速度在 2–30 mm·s⁻¹ 之间如何变化,取向一律为垂直,说明此时取向由层结构主导。45 °C(远高于 Ti)时,随速度升高,取向由各向同性转为平行,符合无层结构时的流动取向规律。40 °C(接近 Ti)时出现翻转:低速为垂直,高速为平行,中间速度(10–15 mm·s⁻¹)为混合态。作者推测混合态源于液晶寡聚物的松弛较慢,取向分布表现为两种取向共存而非离散切换。
按库埃特流近似,剪切速率可由打印速度与打印高度之比估算,如式(1)所示;取打印高度 0.2 mm,速度 2、3、5、10、15、20、30 mm·s⁻¹ 分别对应 10、15、25、50、75、100、150 s⁻¹。翻转发生在 50–75 s⁻¹,与第二段剪切变稀的起始区间(约 40–60 s⁻¹)接近。
相图还给出两条可操作路径:固定温度、改变打印速度,或固定速度、改变打印温度,都能让指向矢翻转。在中间速度区间(10–15 mm·s⁻¹)内,温度由 39 °C 升至 40 °C 即可完成切换。
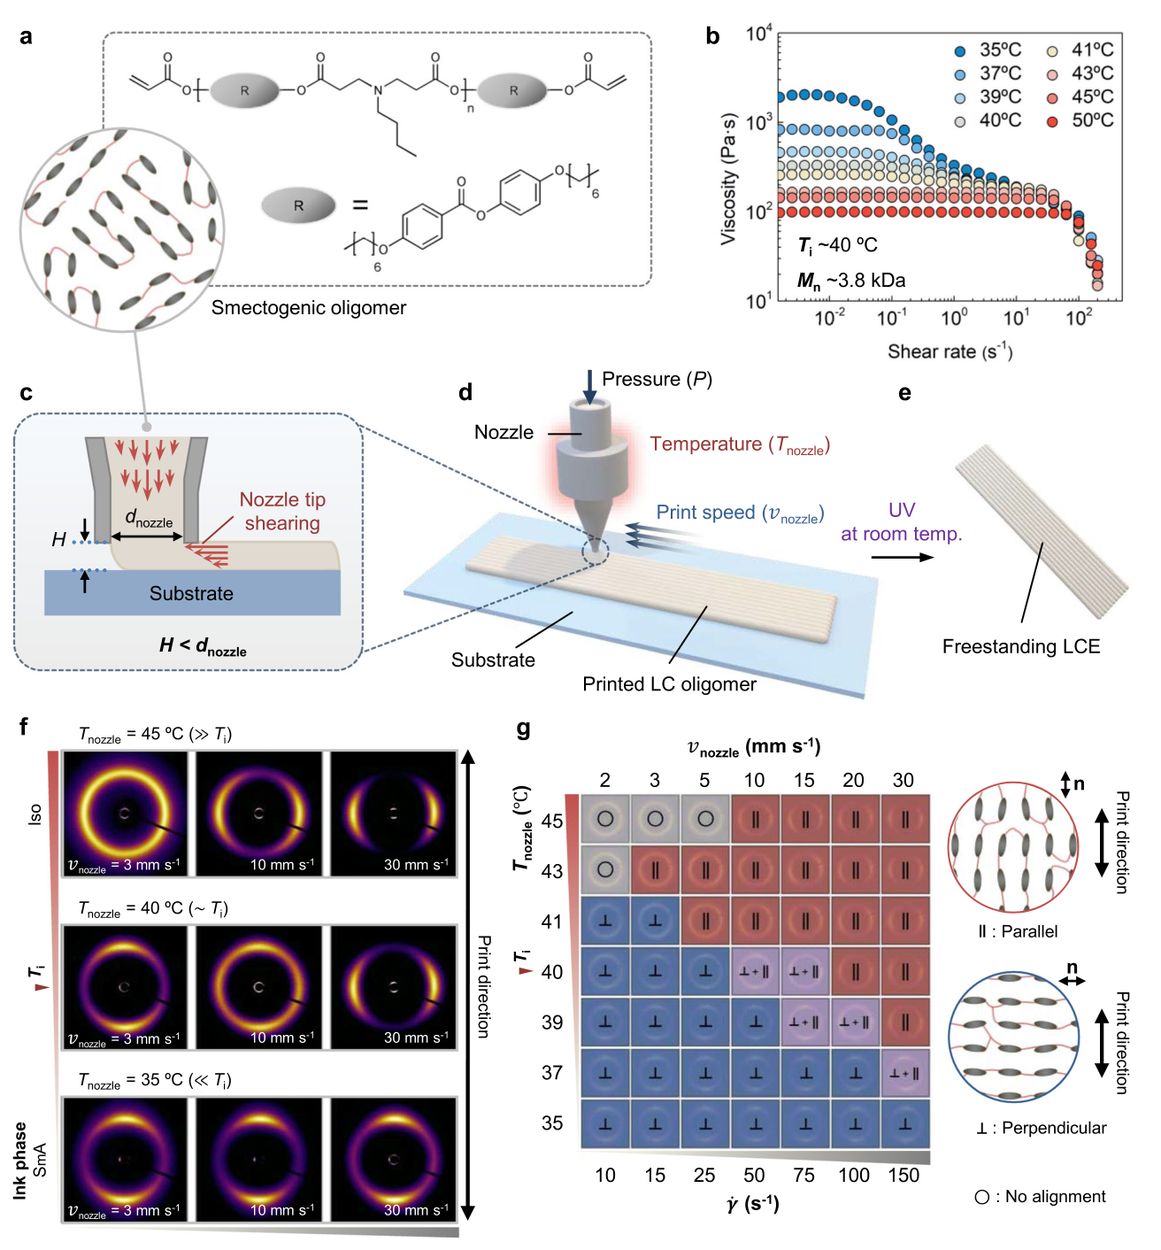
图2|墨水黏度曲线、打印参数示意、WAXS 图谱与取向相图(对应原文 Fig. 2)
X 射线只能看到冷却固化后的最终结构,翻转过程本身无法直接观测。作者用非平衡分子动力学补上这一段:将近晶 A 相介晶建模为八个串联的 Lennard-Jones 珠,按 Milchev 的方案构建体系,在流动、速度梯度、涡量分别沿 x、z、y 轴的简单剪切下运行约一百组独立模拟。
取向程度用二阶勒让德多项式量化,如式(2)所示。P2 的取值范围为 −0.5(全部介晶垂直流向)到 1.0(全部平行流向)。
模拟给出的平均 P2 在低剪切下维持在 −0.2 附近,当 γ̇ 超过约 10⁻³ τ⁻¹ 后快速上升,在 γ̇ = 10⁻¹ 时接近 1.0。分布分析显示临界剪切速率以下多数畴保持垂直取向(P2≈−0.5),而在 10⁻² τ⁻¹ 时分布反转,多数转为平行(P2≈1.0)。这一趋势与由 WAXS 提取的实验 P2 一致。
三个结构参数的变化揭示了机制。取向有序参数 S 在各剪切速率下均约为 0.9,说明介晶之间的取向关联始终很强;近晶平移有序参数 τ1 在 γ̇ ≤ 10⁻² τ⁻¹ 时约为 0.75,表明层结构完整,而在 10⁻² τ⁻¹ 以上趋近于零,标志近晶—向列转变;同一切换过程中层倾角 θ 增大,说明层发生明显起伏。
把三者合起来,图像是:临界剪切速率以下,层与层之间相互滑移,指向矢保持垂直流向;超过临界值后,层被扭曲并破碎,指向矢转为顺流,τ1 衰减至零。作者强调模拟与实验在时空尺度上并不对应,其价值在于给出定性机制——双剪切变稀所对应的正是层结构的保留与塌缩。
把打印参数与取向的对应关系落到驱动性能上,作者在 40 °C 下改变打印速度、在 10 mm·s⁻¹ 下改变喷嘴温度,用动态力学分析记录热循环中的尺寸变化。40 °C 时随速度升高,最大驱动应变由 +8.4% 连续过渡到 −25.7%;10 mm·s⁻¹ 时随温度升高,由 +25.0% 过渡到 −16.1%。
把喷嘴温度与剪切速率作为两个坐标,单丝的驱动应变构成一张连续分布的热图:左下区域为伸长、右上区域为收缩,颜色深浅表示应变幅值。这张图的取向分布与 WAXS 相图高度吻合,说明形变确实由指向矢编程决定,而非其他副效应。
综合两条路径,调节喷嘴温度 35–45 °C 与打印速度 2–20 mm·s⁻¹,单丝的驱动响应可在 +28% 伸长至 −31% 收缩之间分级调节。作者指出这一范围比向列相直写与纤维挤出更宽。直观的演示是:同一条同心圆路径,仅改变打印参数,同一材料可以分别呈现马鞍形(伸长)与锥形(收缩)两种形变。
力学性能用等应变模式测量。35 °C、10 mm·s⁻¹ 打印的伸长型驱动器阻塞应力为 +0.30 MPa;45 °C、20 mm·s⁻¹ 打印的收缩型为 −0.51 MPa。等应力模式下对 35 °C、3 mm·s⁻¹ 打印的伸长型试样做 100 次热循环(10–100 °C),驱动应变仅变化约 1.5%,未观察到明显衰减。
方法的跨平台性通过两组变量检验。喷嘴内径取 0.4 与 0.6 mm,打印高度变化时,发生翻转的临界速度按 γ̇ = v/H 成比例上移;统一换算为剪切速率后,垂直—平行转变在 33–67 s⁻¹ 的同一区间内完成,与式(1)的预测相符。更换为分子量更高的墨水(5.6 kDa 级,Ti 相同)后,黏度升高约 4–5 倍,双剪切变稀整体向低剪切移动,临界剪切速率降至 10–25 s⁻¹,说明工艺窗口可由黏度曲线预测。
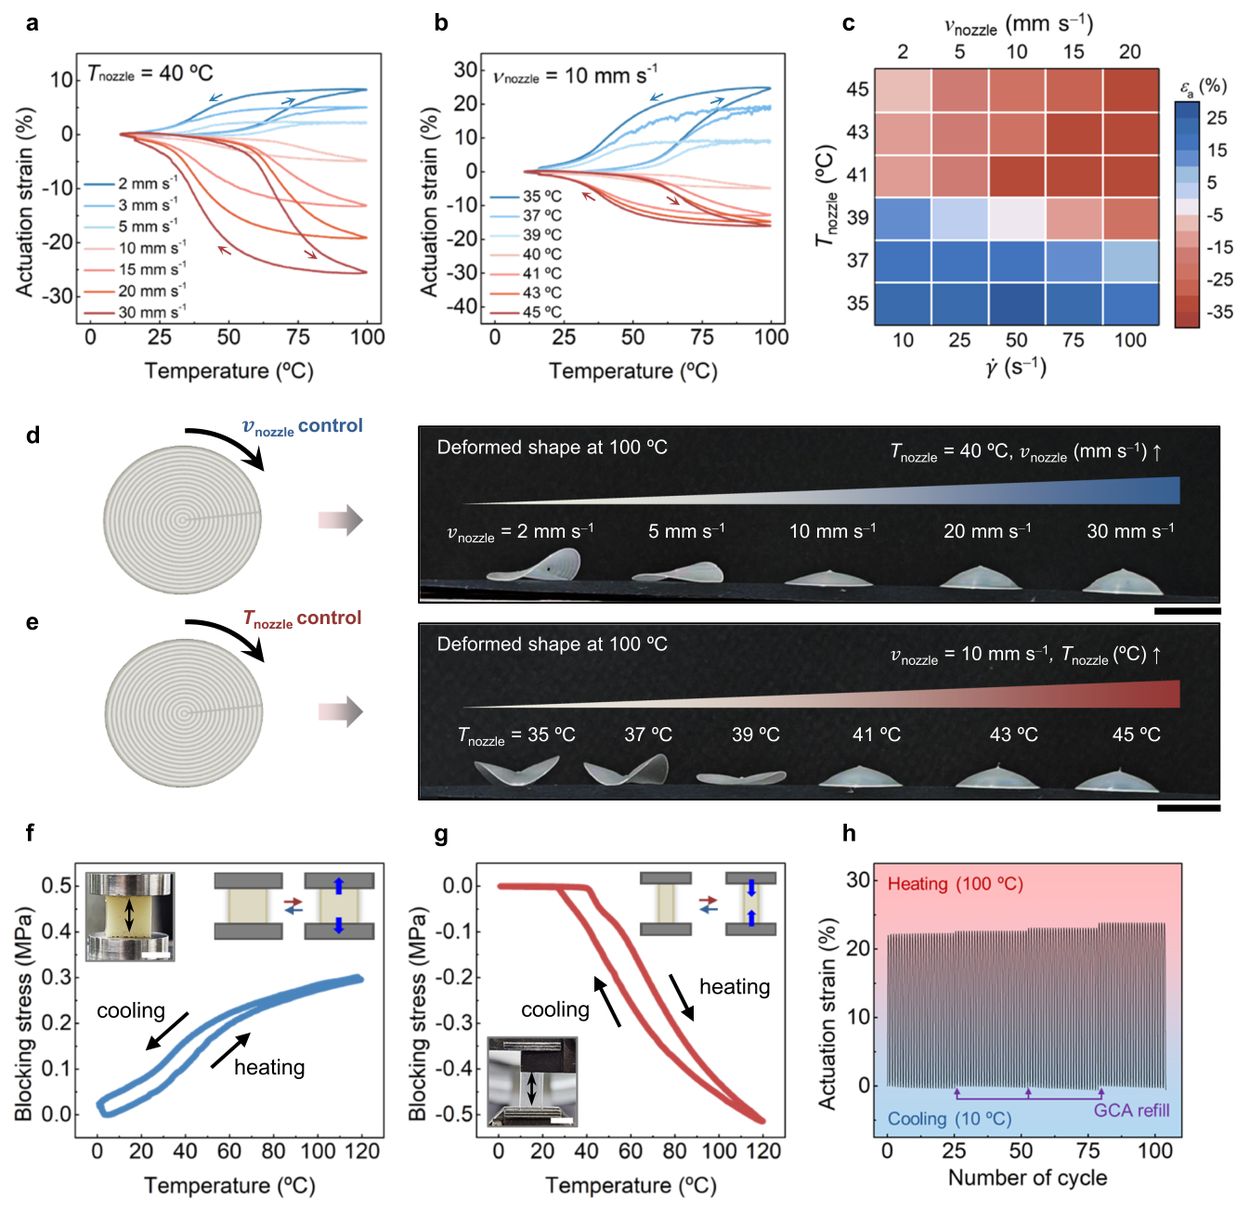
图3|不同打印条件下单丝的驱动应变、热图与力学性能(对应原文 Fig. 4)
温度调制给出的是取向的“开关”,但热平衡本身耗时,尤其降温过程缓慢,会打断连续打印。尽管如此,温度路径在多层结构中仍最直接:在远低于与远高于 Ti 的温度下,取中等速度 10 mm·s⁻¹,即可分别获得垂直与平行两种明确取向。
三层 4×4 同心方阵分别在 35 °C 与 43 °C 打印,加热至 120 °C 后分别变形为蛋托形与多锥形。两者承载行为差异明显:蛋托结构可承重 112.6 g(约为自重的 266 倍)并维持 3 mm 以上高度,多锥结构可顶升 302.6 g(约为自重的 887 倍)并维持 1 mm 以上高度。同一路径、同一材料,仅因取向不同,力学表现相差数倍。
五层三角点阵在 35 °C 与 43 °C 打印后,孔面积随温度的变化分别为约 +44% 与 −52%。这一对相反的响应可以在同一构件内空间组合:内圈收缩、外圈伸长的点阵在升温后由六边形变为齿轮形;上下层交替采用伸长与收缩取向的点阵,则因层间形变失配而弯曲成回旋镖形。
作者由此说明,近晶相直写的编程自由度并不限于“每根丝一种形变”,而是在单根丝、单层、多层三个层级上都能独立设定取向。这一点在向列相直写中无法实现,因为那里的指向矢始终平行于路径。
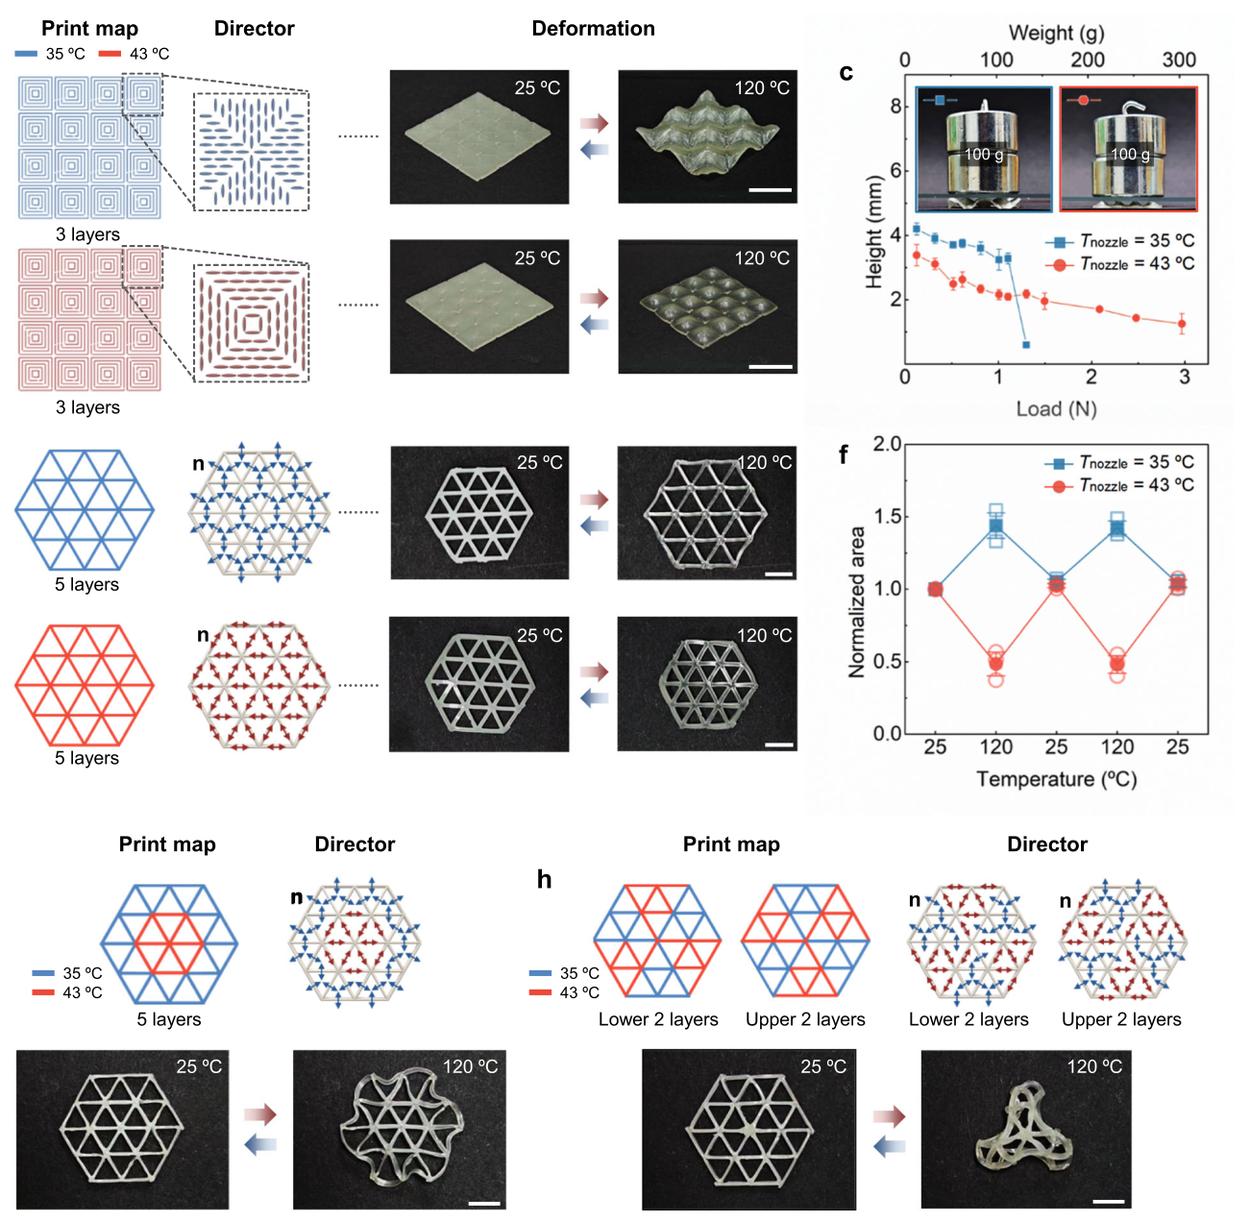
图4|温度编程得到的蛋托、多锥、齿轮与回旋镖形变(对应原文 Fig. 5)
速度调制不需要热平衡,取向切换几乎瞬时完成,更适合连续成型。在 40 °C 下沿方位角方向改变速度,同一同心圆层内 3、5、10 mm·s⁻¹ 分别对应 +5%、+2%、−5% 的最大驱动应变,丝宽基本保持一致。升温至 100 °C 后,圆盘出现局部凹陷与凸起,位置与径向、同心取向区域一一对应;有限元分析给出的位移场与实验观测一致。
速度调制的分辨率也需要评估。在 0.4 mm 喷嘴条件下,单根丝内可编程的最短区段约为 1 mm,区段之间取向不同。作者指出这一分辨率取决于喷嘴几何与墨水性质,并非固定值。
双层结构把这一能力转化为弯曲。作者把近晶相液晶弹性体丝打印在形状记忆聚合物基底上(聚丙烯酸叔丁酯-co-丙烯酸正丁酯),在 40 °C 下改变打印速度。主动层的伸长或收缩与被动层的模量差异配合,使双层在升温后弯曲成凸或凹,曲率可在 0.1–0.3 mm⁻¹ 之间调节。若在同一根丝上交替使用高低速度,则可得到波长可调的周期性起伏。
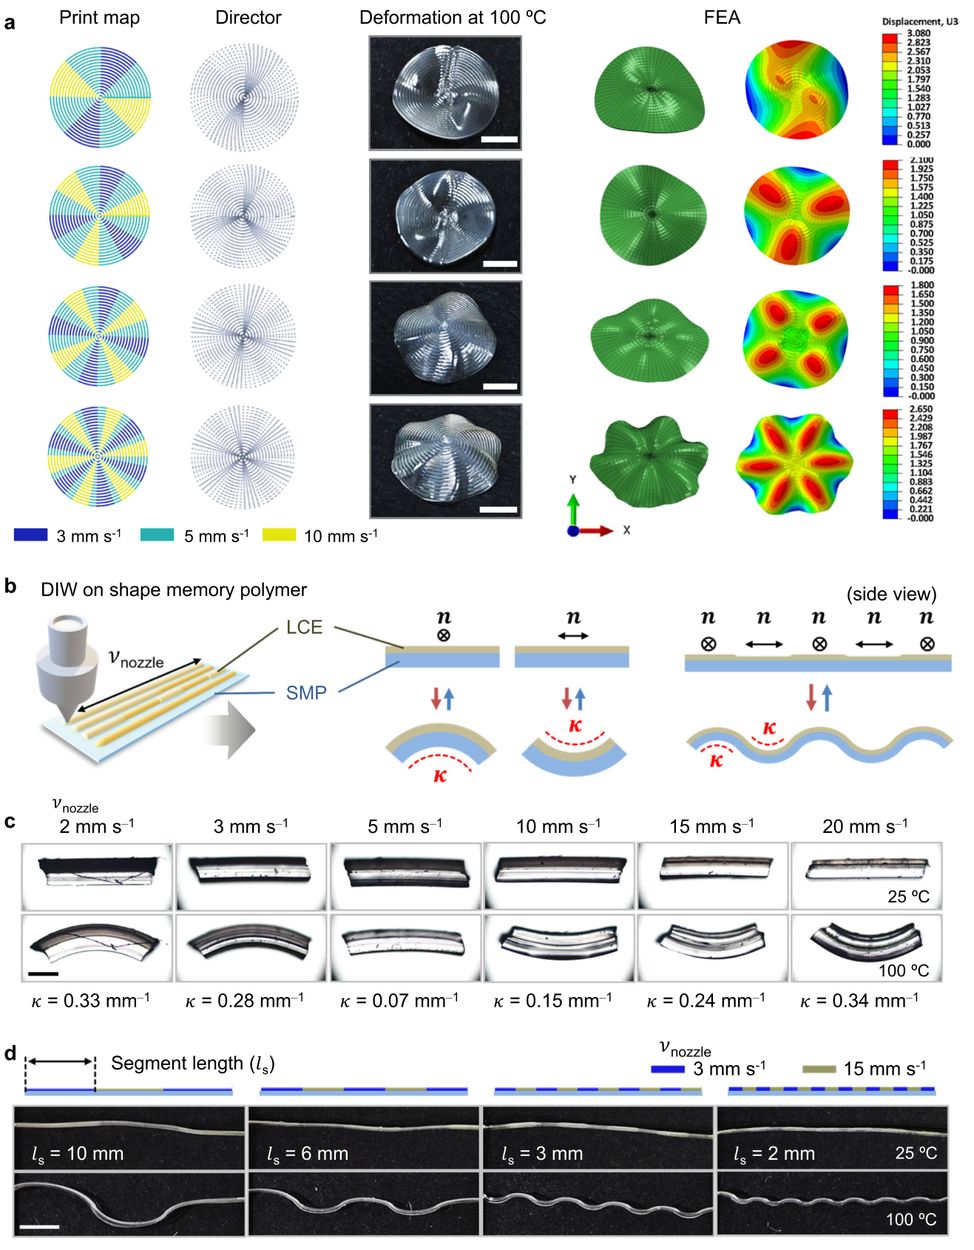
图5|速率编程得到的局部形变、双层弯曲与周期起伏(对应原文 Fig. 6)
最后一组演示把液晶弹性体丝打印在形状记忆聚合物基底上并涂覆黑色颜料,用近红外光驱动。两层模量随温度的对比是关键:形状记忆聚合物在玻璃化温度 41 °C 附近由 25 °C 的约 470 MPa 骤降至 100 °C 的约 0.3 MPa;液晶弹性体层则由 3 MPa 缓降至约 0.7 MPa。Ti 以上液晶层主导力学响应,室温下形状记忆层主导,因此双层在高温下足够柔顺、可实现大幅驱动,冷却后又能刚化锁形。
按直线路径逐段设定打印速度,即可在平面内写下不同的指向矢分布。近红外照射下,预编程的表面形貌显现:波纹条带、高尔夫球状凹坑、以及一张人脸的浮雕;停止照射并自然冷却后恢复平整。该过程可多次循环。
进一步利用两层的互补特性,作者演示了形貌锁定与解锁:近红外驱动后在冷水中淬火,形貌被固定;再次近红外加热并自然冷却,则回到初始平面。相比依赖表面锚定层的取向调控方案——那需要额外制备取向层且工序繁琐——把近晶相丝直接打印在形状记忆基底上的做法简化了流程。
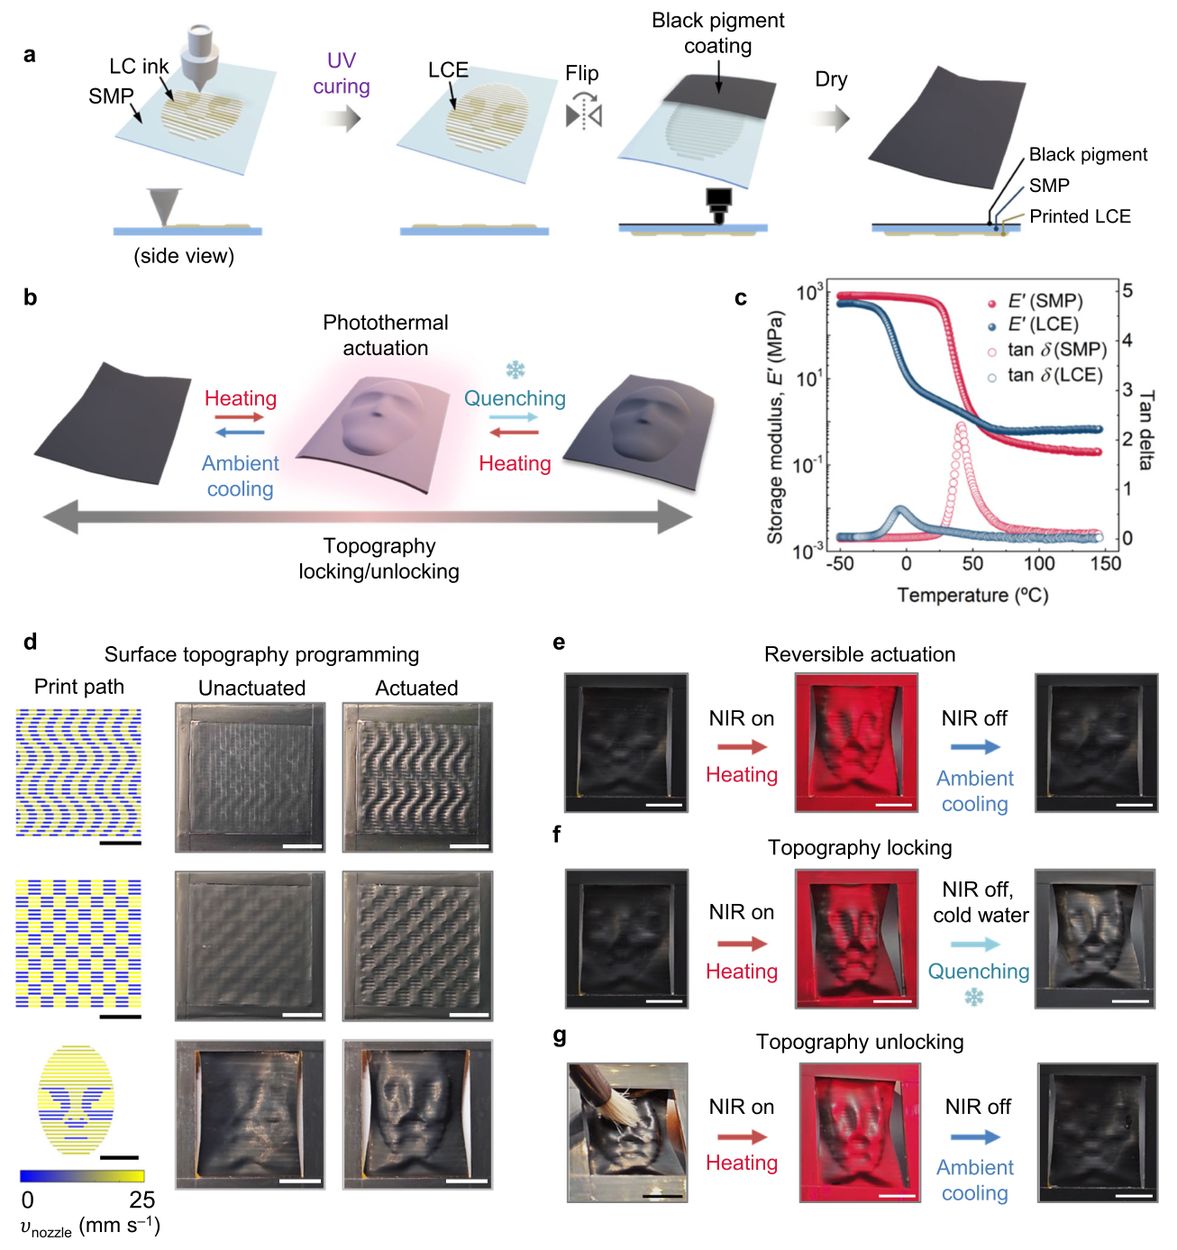
图6|光热驱动的可切换表面形貌与淬火锁定(对应原文 Fig. 7)
取向翻转对温度的依赖是一把双刃剑。速度调制虽快,但翻转窗口只存在于 Ti 附近(本文为 39–41 °C);温度稍有漂移,同一速度对应的取向就会改变。对长时间连续打印而言,喷嘴温控精度直接决定取向的重现性,这一点文中以相图形式给出,但未讨论长时间稳定性。
翻转的临界剪切速率还与墨水分子的量有关。作者合成分子量更高的同类墨水后,临界值由 50–75 s⁻¹ 降至 10–25 s⁻¹,说明工艺窗口随配方移动。这意味着跨配方迁移时需要重新标定,而非直接套用参数。
混合取向区的存在也提示了精度上限。在临界区间内,取向并非二元切换而是两种取向共存,驱动应变随之落在中间值;若设计上需要明确的两态,就必须避开这一区间。作者把混合态归因于寡聚物松弛较慢,但未给出定量的时间尺度。
可延伸的方向在讨论中列出三条:把剪切与温度诱导的取向切换推广到其他层状流体体系,例如层状嵌段共聚物熔体;与逆向设计算法结合,由目标形变反解打印路径与参数;以及与多材料打印结合,在同一构件内叠加多种驱动模式。
这项工作的切口很小——把墨水从向列相换成近晶相——但换掉的是整个编程自由度的上限。向列相直写只能写一种取向,因此每根丝的形变被路径锁死;近晶相因为多了一层位置序,多出一个可以被剪切或温度抹掉的自由度,于是同一条路径上能写出两种相反的形变。真正值得记下的是判据的位置:取向翻转的临界剪切速率与黏度曲线第二段变稀的起始点重合,这意味着选墨水时不必先做 X 射线,看一条流变曲线就能估出工艺窗口。
铂邦科技是 DIW 浆料直写 3D 打印设备厂家,设备软硬件全栈自研,内置诸多工程算法,可快速构建网格、晶格、二十四面体等平面与三维结构;算法一键生成点阵打印代码,并支持手绘建模,无需 CAD 工程背景。全栈工程师团队,支持你提想法、我们开发算法加硬件。
此外,我们也提供从料筒、针头到挤出模块的全链条通用配件,兼容不同品牌的主流 DIW 设备(不区分设备品牌),并支持整机定制开发与设备升级。
📌 持续跟踪 DIW 前沿?关注「铂邦科技」公众号,获取本文完整配图版、更多文献解读与原创工艺手记。查看全部技术前沿 →
扫码关注,第一时间获取 DIW / DLP / 静电纺丝 3D 打印技术前沿、顶刊解读与设备资讯
微信扫一扫,或长按识别二维码关注
正在加载推荐文章……