
软材料的三维成形长期受制于自支撑问题。水凝胶、硅橡胶等材料模量低、黏度小,在空气中逐层堆叠时会在自重下摊平,悬垂与镂空结构几乎无法实现。嵌入式打印的解法是把成形空间从空气换到支撑介质中:支撑浴提供浮力与屈服应力,抵消重力并约束沉积路径。
这一解法的代价体现在支撑浴的流变设计上。浴体若为屈服应力流体(如卡波姆凝胶、微凝胶堆积体),静态下可托住细丝,但喷嘴在其中运动时必须持续破坏其结构,阻力随屈服应力上升,打印速度与路径复杂度受限;同时,浴体的触变恢复速率决定了沉积细丝能否稳定停留在指定位置。若浴体黏度过低,则细丝会因重力或浮力发生位移,"停在哪就是哪"的前提被打破。
TEIW 的思路是把后一种"缺陷"转化为成形机制:既然细丝在低屈服应力浴体中必然移动,那就让这种移动成为设计的一部分。
TEIW 采用屈服应力墨水配合近牛顿流体的浴体。墨水离开喷嘴后仍保持细丝形态(屈服应力使之不被浴体剪切破碎),但在浴体中同时受到重力、浮力与黏性阻力三者的作用。单位长度上的净驱动力为
F = (ρink − ρbath) · g · A
其中 ρink 与 ρbath 分别为墨水与浴体的密度,A 为细丝截面积,g 为重力加速度。净力为零时细丝悬浮静止;墨水密度大于浴体时下沉,小于浴体时上浮。阻力由浴体黏度决定,对圆柱形细丝单位长度的黏性阻力约为 4πηv,由此得到终端速度的标度关系
v ≈ Δρ · g · r² / (4η)
其中 Δρ 为密度差,r 为细丝半径,η 为浴体黏度。该式给出三个可调变量:密度差决定方向与驱动力大小,细丝半径以平方关系放大影响,浴体黏度则提供阻尼。三者共同把"位移速率"变成可设计的工艺参数。
关键之处在于,位移不是各自独立的。多条细丝之间通过机械耦合相互约束——一条细丝上浮时会牵动与之相连的另一条,形成类似铰链的折叠关系。正是这种耦合使二维图案能够按预设顺序折叠为三维结构,而不需要外场或人工干预。
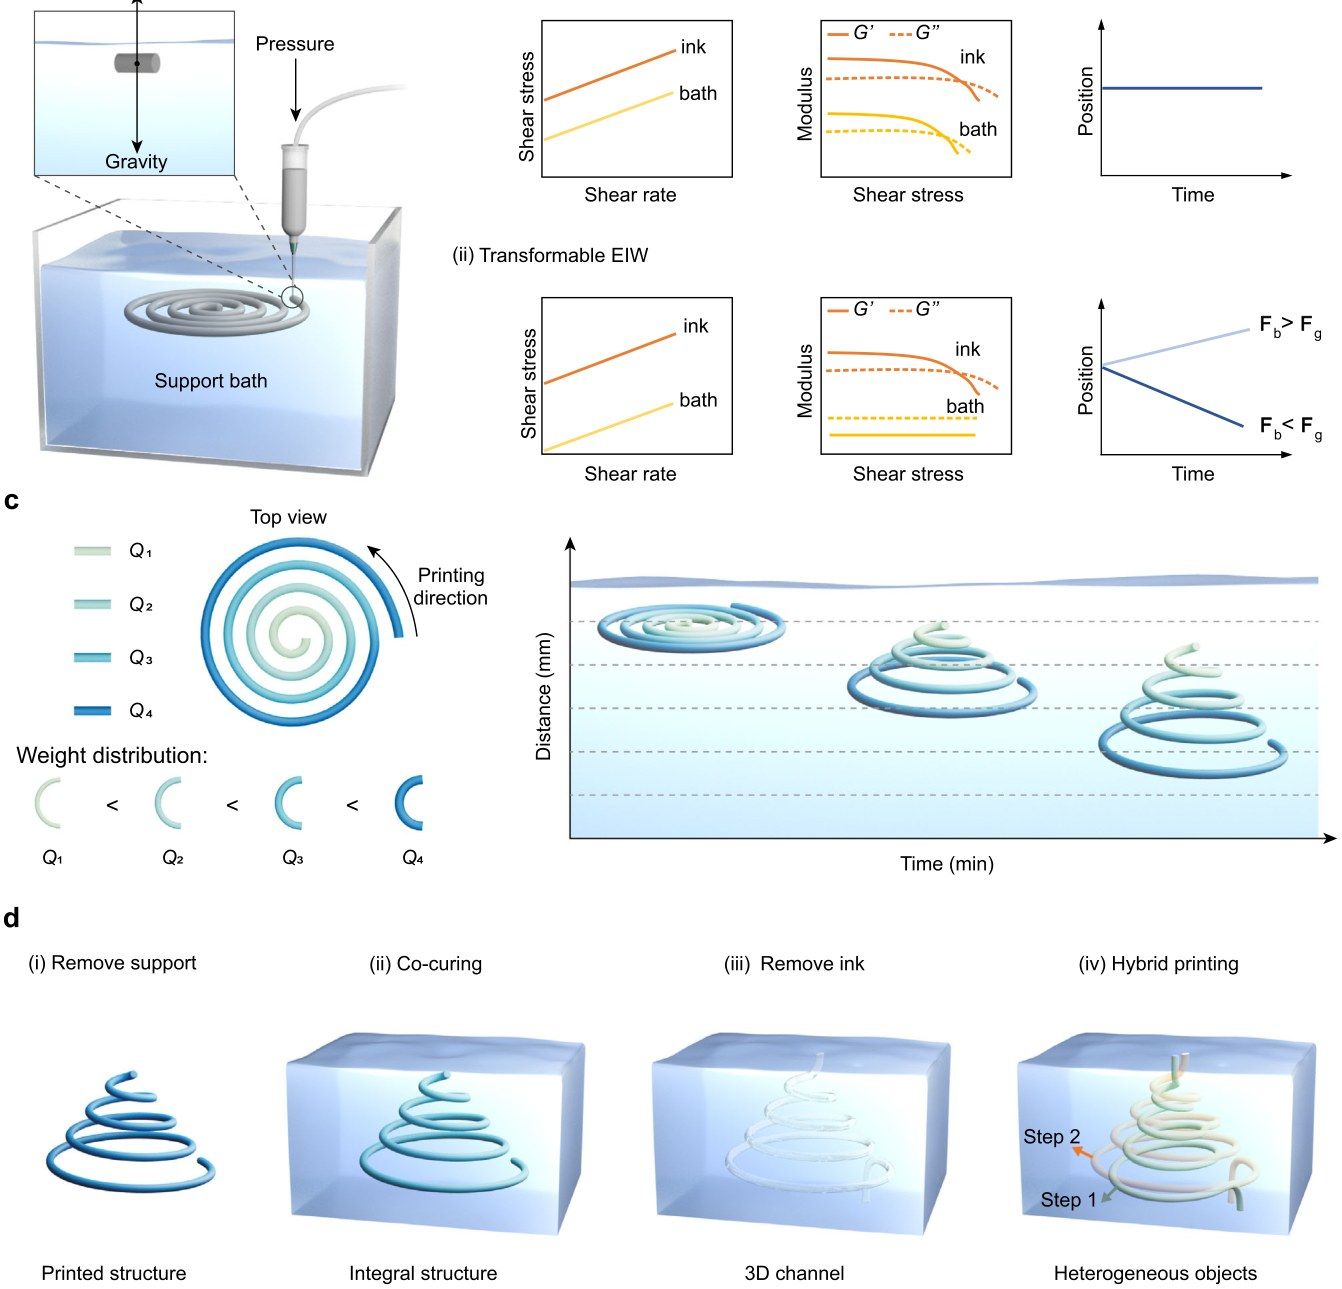
图1|TEIW 的概念示意与流变窗口(对应原文 Fig. 1)
研究以细丝垂直位移为观测量,系统考察了材料属性与打印参数的影响。密度差是最直接的控制量:调整墨水配方或浴体组成改变 Δρ,即可切换上浮与下沉两种模式,并调节位移速率。细丝直径由喷嘴内径与挤出流量共同决定,由于终端速度与半径平方成正比,直径的微小变化会带来速率的显著差异,这为在同一构件内实现分段折叠提供了手段。
浴体黏度则充当阻尼项。黏度过低时位移过快,细丝在固化前即可能越过目标位置;黏度过高时位移过慢,成形时间被拉长,且细丝间的机械耦合可能因阻力过大而失效。研究给出的工艺窗口,本质上是在"折叠速度"与"结构保真"之间取平衡。
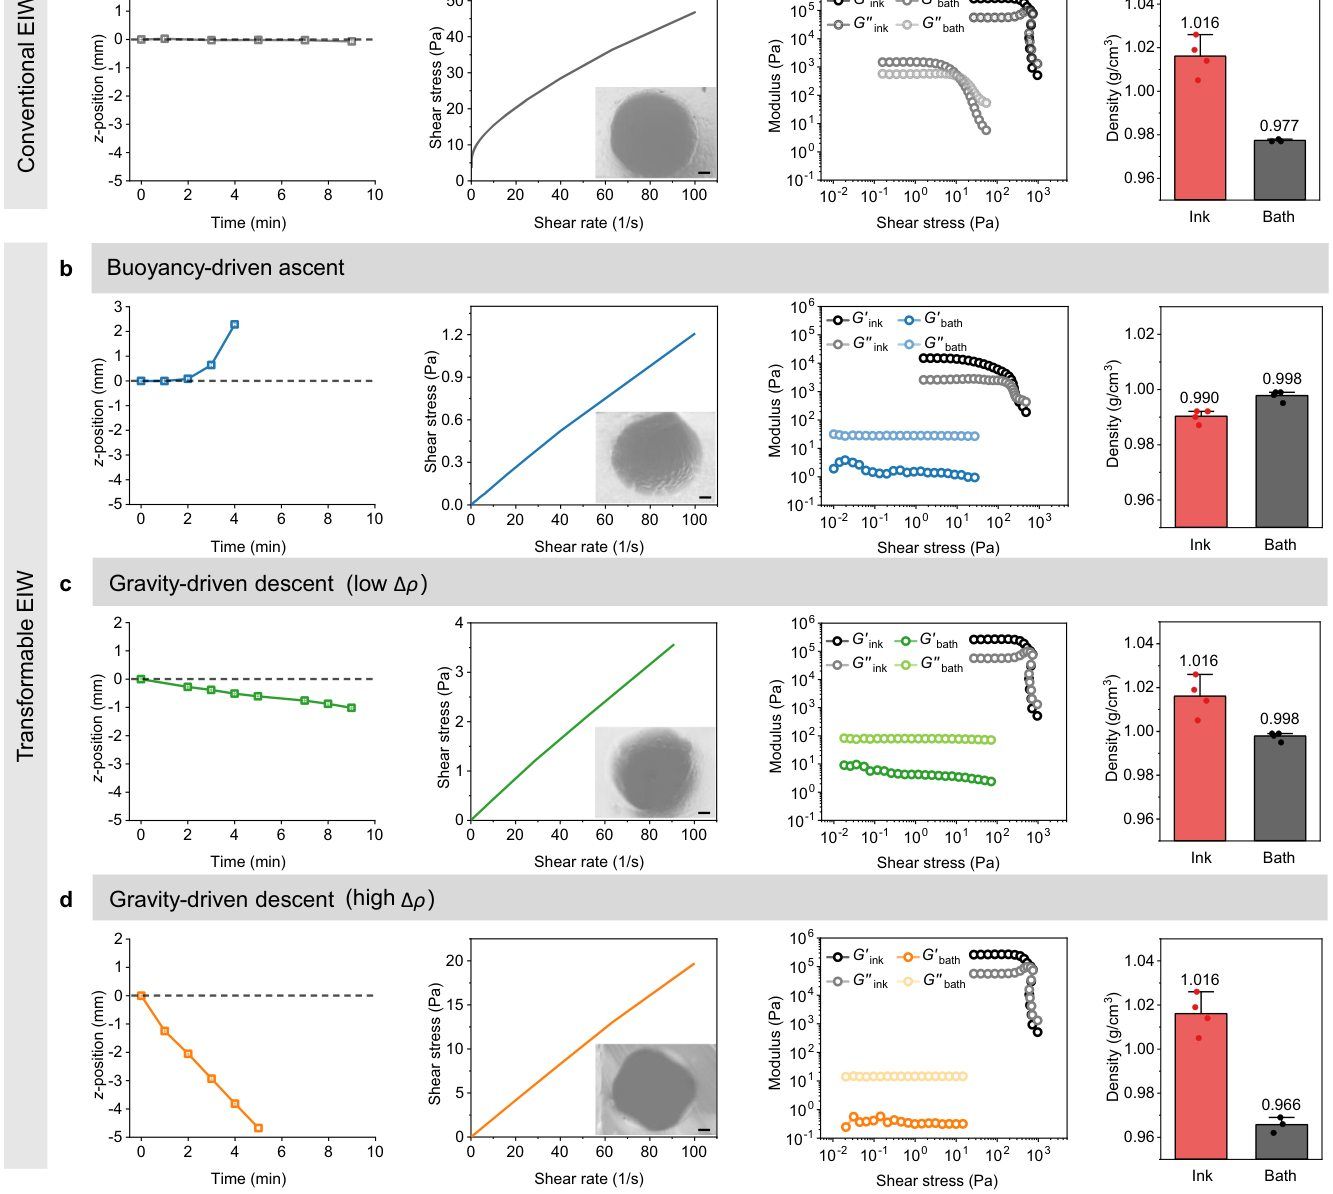
图2|细丝垂直位移随材料属性的变化(对应原文 Fig. 2)
研究的核心演示是二维图案的自主三维化。打印阶段仅需在平面内布置路径,结构在此阶段是二维的;打印完成后,各段细丝按密度差与连接关系开始位移,先动的段带动后动的段,最终折叠成预设的三维形态。整个过程不需要翻转、牵引或外部场作用。
这一机制的优势在于绕开了喷嘴可达性的限制。常规嵌入式打印中,喷头必须沿三维路径运动,悬垂与内腔结构要求喷嘴在狭窄空间内穿行,路径规划的复杂度随结构复杂度急剧上升;TEIW 只需完成二维路径,三维信息被编码在材料密度与连接拓扑中。研究将其概括为"物理智能"——结构自身携带了成形的指令。
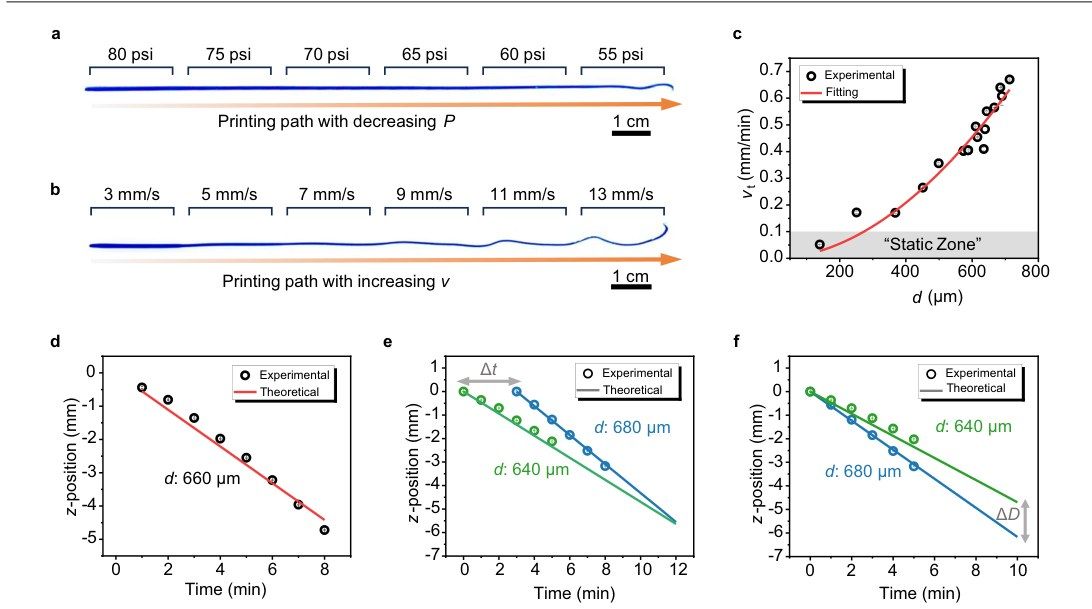
图3|打印参数对垂直位移的控制(对应原文 Fig. 3)
研究验证了三类材料体系:硅橡胶弹性体、丙烯酸酯类树脂与水凝胶。三者的固化机制不同——硅橡胶靠加成反应、丙烯酸酯靠光固化、水凝胶靠非共价相互作用——但 TEIW 的成形逻辑不依赖于特定化学,只要求墨水具备屈服应力且密度可调。这种兼容性说明该策略属于工艺层面而非材料层面的创新。
功能演示覆盖三个方向。其一是可定制微电子:在三维折叠结构中布置导电通路,实现立体互连;其二是可灌注网络:折叠后形成的空腔可作为流道,用于微流控或血管化结构;其三是加密器件:由于三维形态由密度与拓扑编码,只有掌握编码规则才能复现结构,因而可用于信息隐藏。
TEIW 对设备的要求与常规嵌入式打印有本质差异。常规方案要求喷头在支撑浴内做三维运动,设备需要具备浴体内的高精度定位与低阻力路径规划;TEIW 只需平面路径,Z 向信息交由材料与时间完成,对运动系统的要求大幅降低,但对时间控制提出新要求——打印完成到固化之间的时间窗口必须与位移速率匹配。
其次是浴体流变的重新定位。常规嵌入式打印追求高屈服应力,以确保细丝"停在原处";TEIW 则要求浴体接近牛顿流体、屈服应力极低,让位移顺利发生。这一转变意味着支撑浴的配方设计目标从"抗扰动"变为"可控阻尼",与常规思路相反。
第三是密度作为设计变量的引入。在多材料打印中,密度差成为与模量、黏度并列的工艺参数,配方设计需要同时考虑流变与密度两套指标。对设备而言,这意味着多料筒系统的物料管理需增加密度标定环节,以保证折叠方向与速率的可预测性。
该策略的边界同样清晰。位移速率与结构尺寸强耦合,细丝过粗或密度差过大时折叠速度过快,结构可能在固化前失稳;结构一旦复杂到多条细丝同时位移,折叠顺序的控制就依赖精确的密度分级与连接拓扑设计,容错空间有限。此外,浴体的低屈服应力意味着打印过程对振动与外部扰动更敏感,设备的隔振与供料平稳性要求反而高于常规嵌入式打印。
从设备侧衡量,该策略的改造成本主要落在浴槽与温控两处:浴体需保持恒定的低屈服应力状态,温度波动会直接改变黏度进而改变位移速率;打印过程中细丝的下沉或上浮持续数十秒至数分钟,浴槽的容积与散热条件须与打印时长匹配。这与常规嵌入式打印所需配置基本一致,产线升级的边际投入有限,主要成本反而落在密度分级与连接拓扑的设计环节。
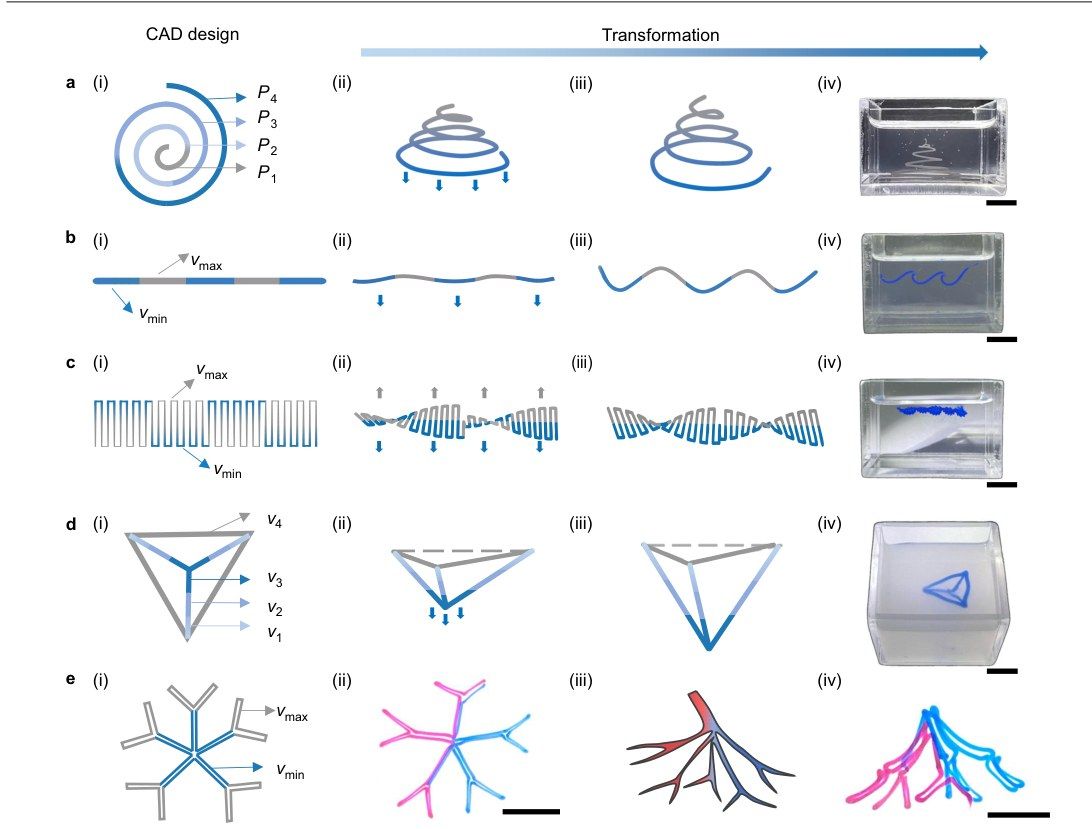
图4|二维图案的自主三维变换(对应原文 Fig. 4)
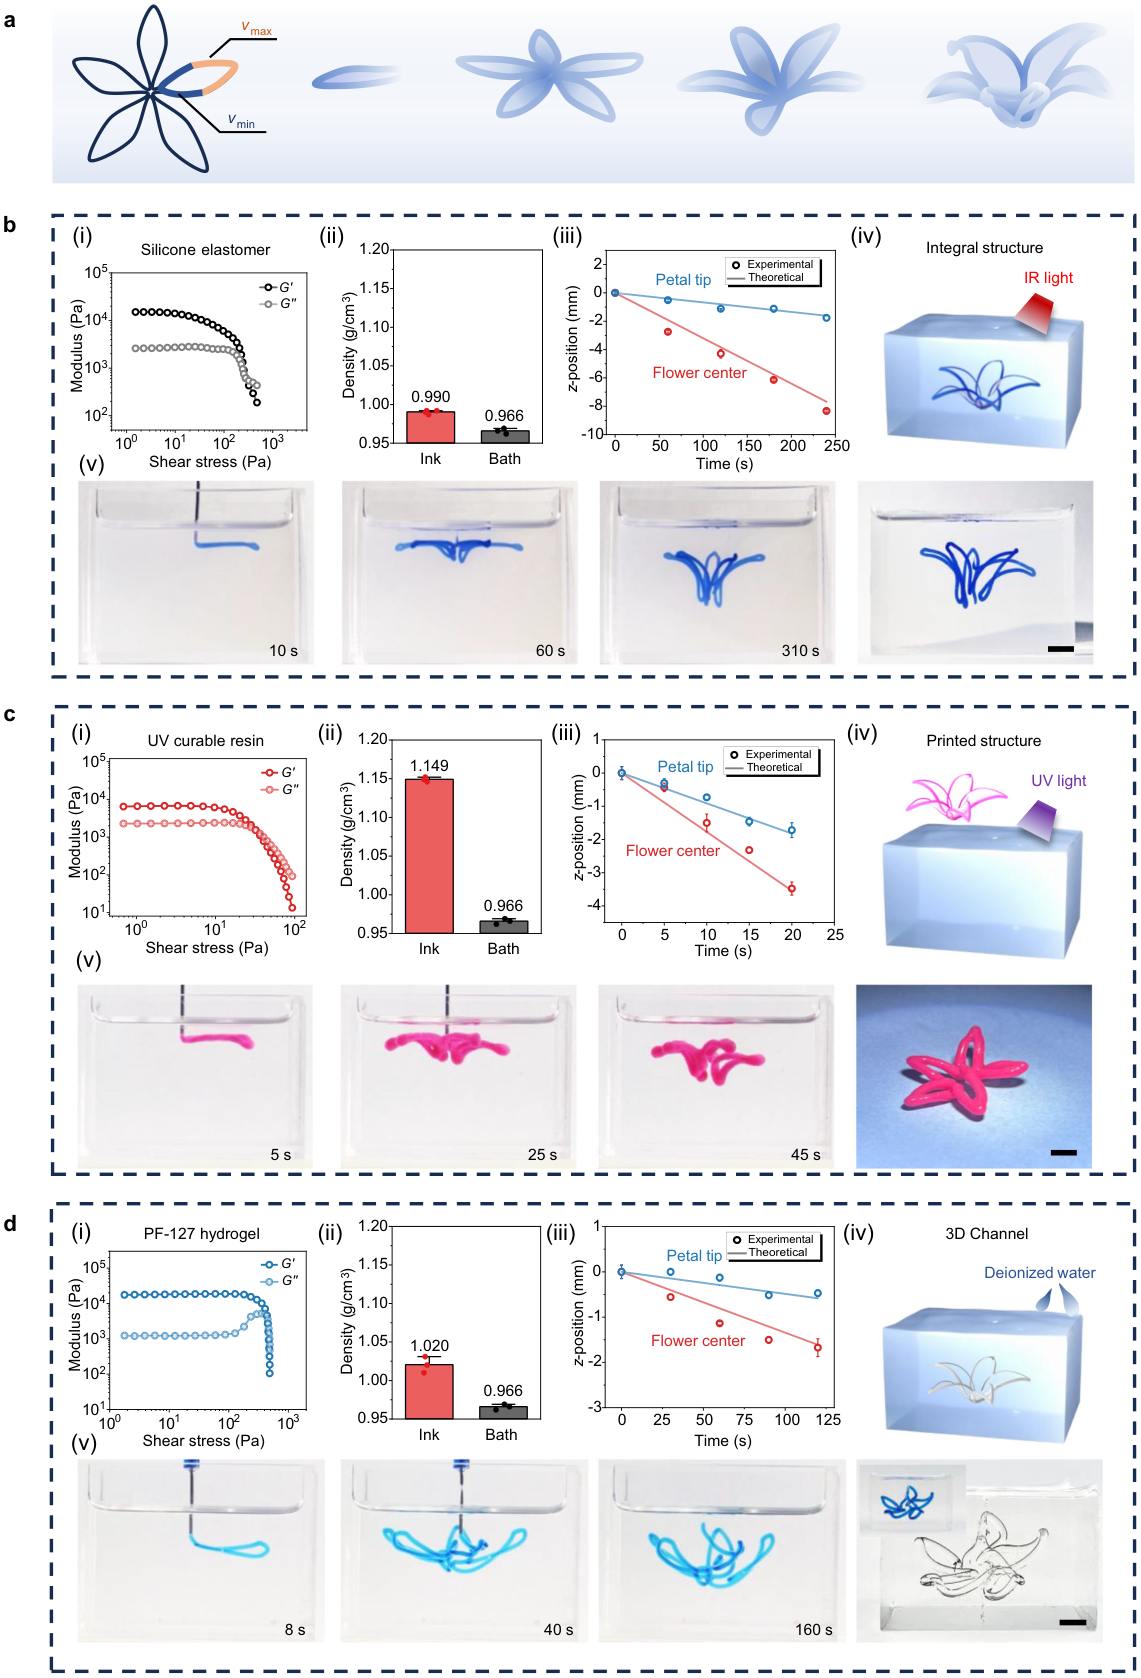
图5|不同材料的 TEIW 打印模式(对应原文 Fig. 5)
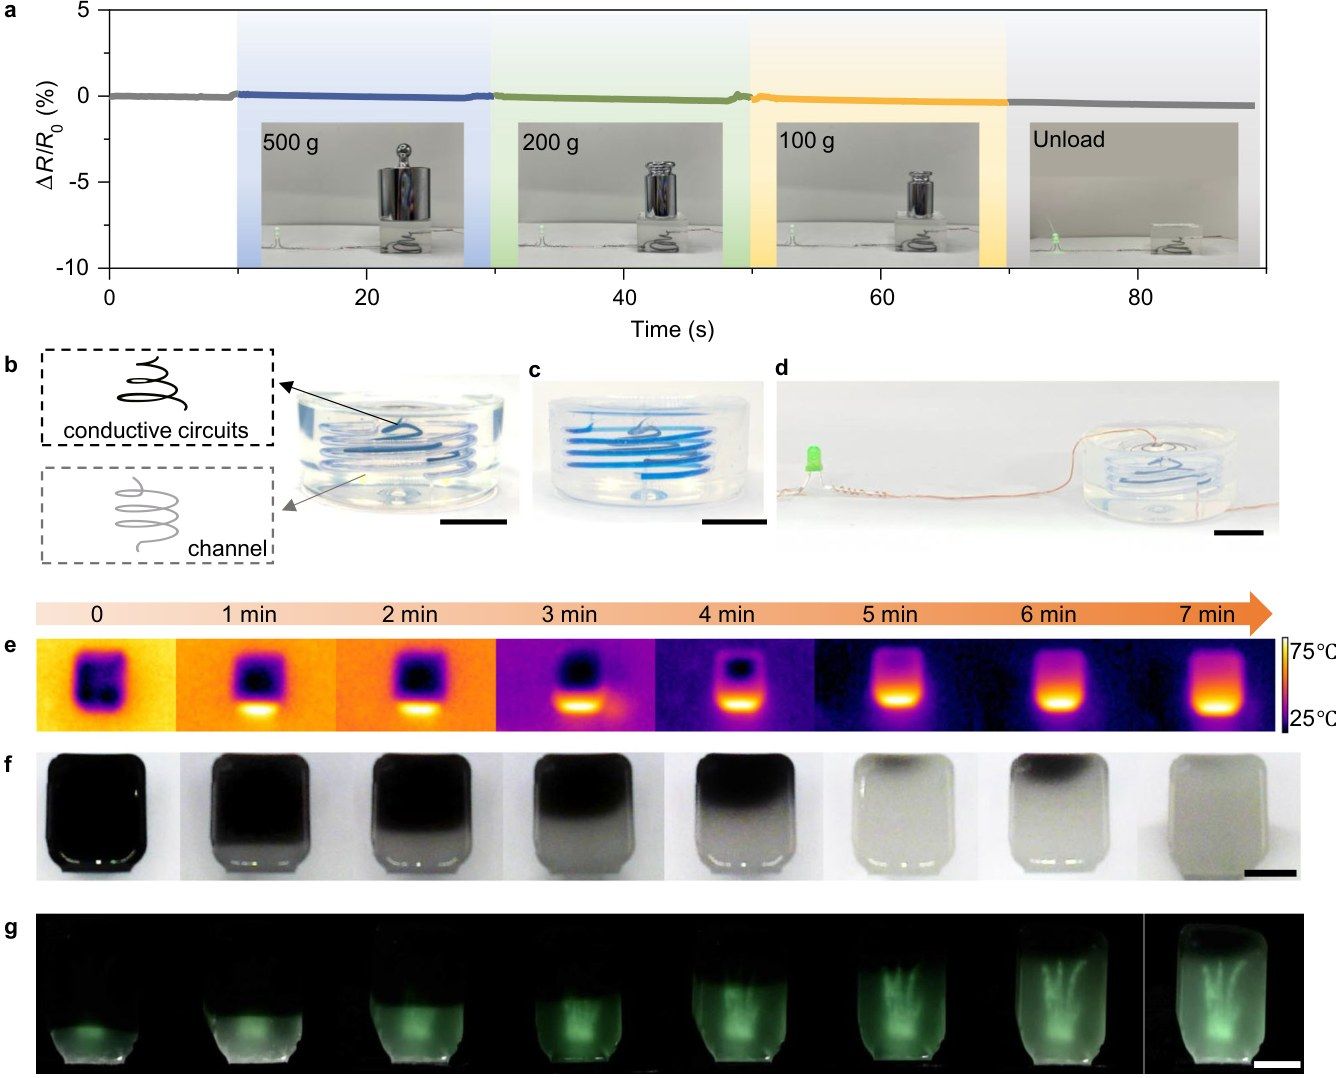
图6|TEIW 构建的多功能三维结构(对应原文 Fig. 6)
该研究提出可变换嵌入式直写(TEIW),在近牛顿流体浴中打印屈服应力墨水,借密度差产生的净重力—浮力驱动细丝自主上浮或下沉,并通过细丝间的机械耦合使二维图案折叠为预定三维结构;该策略兼容硅橡胶、丙烯酸酯与超分子水凝胶,可实现立体互连、可灌注流道与加密器件,为软材料三维成形提供了"以材料属性编码结构"的新范式。
铂邦科技是 DIW 浆料直写 3D 打印设备厂家,设备软硬件全栈自研,内置诸多工程算法,可快速构建网格、晶格、二十四面体等平面与三维结构;算法一键生成点阵打印代码,并支持手绘建模,无需 CAD 工程背景。全栈工程师团队,支持你提想法、我们开发算法加硬件。
此外,我们也提供从料筒、针头到挤出模块的全链条通用配件,兼容不同品牌的主流 DIW 设备(不区分设备品牌),并支持整机定制开发与设备升级。
📌 持续跟踪 DIW 前沿?关注「铂邦科技」公众号,获取本文完整配图版、更多文献解读与原创工艺手记。查看全部技术前沿 →
扫码关注,第一时间获取 DIW / DLP / 静电纺丝 3D 打印技术前沿、顶刊解读与设备资讯
微信扫一扫,或长按识别二维码关注
正在加载推荐文章……