
区别于常见的"松散层叠"柔性传感器构型,该离子皮肤采用无缝集成结构:在 10 cm × 10 cm 面积内布设 28×28 个传感单元,每个传感元件被单独埋入弹性体(PDMS)中间层的独立孔洞中,形成"隔离空腔容纳微结构离子凝胶"的排布。制备上,先在 PDMS 中间层打孔,再向孔内注入离子凝胶前驱体,随后与两层电极键合封装为整体皮肤。SEM 截面显示,电极与微结构离子凝胶之间存在约 10 μm 的空气间隙,正是这一可随压力精细变化的最小化界面,提供了高灵敏的电容-压力响应。隔离结构使每个像素成为独立腔体,从根本上削弱了相邻单元间的力学与电学耦合,为后续零串扰奠定了基础。
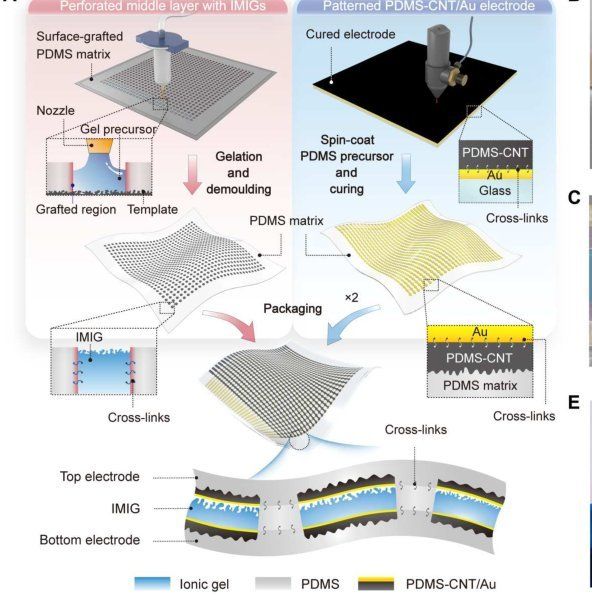
图1|离子皮肤制备与嵌入结构。(A)整体制备流程:PDMS 中间层打孔、注入离子凝胶前驱体后与电极键合;(B)阵列截面 SEM;(C)埋入式传感单元及等效电路(约 10 μm 空气间隙提供灵敏界面);(D)皮肤高度可拉伸、可贴合曲面。
微结构界面虽提升灵敏度,却构成力学薄弱点。论文通过对比四种构型(包括无界面键合、固态三层 bonded 界面、嵌入但未交联、嵌入并横向交联)的界面韧性与断裂极限(脱粘抗力),揭示了"嵌入+横向交联"的增韧本质:嵌入孔阵列通过机械互锁将裂纹钉扎在孔壁,而孔间壁的弹性拉伸则耗散了断裂能;在此基础上对离子凝胶进行横向交联,进一步提升了界面结合力。结果是皮肤在保持高灵敏的同时,抗剥离与抗开裂能力显著增强——作者在多种构型对比中验证了该增强效应,证明"敏感"与"强韧"并非不可兼得。
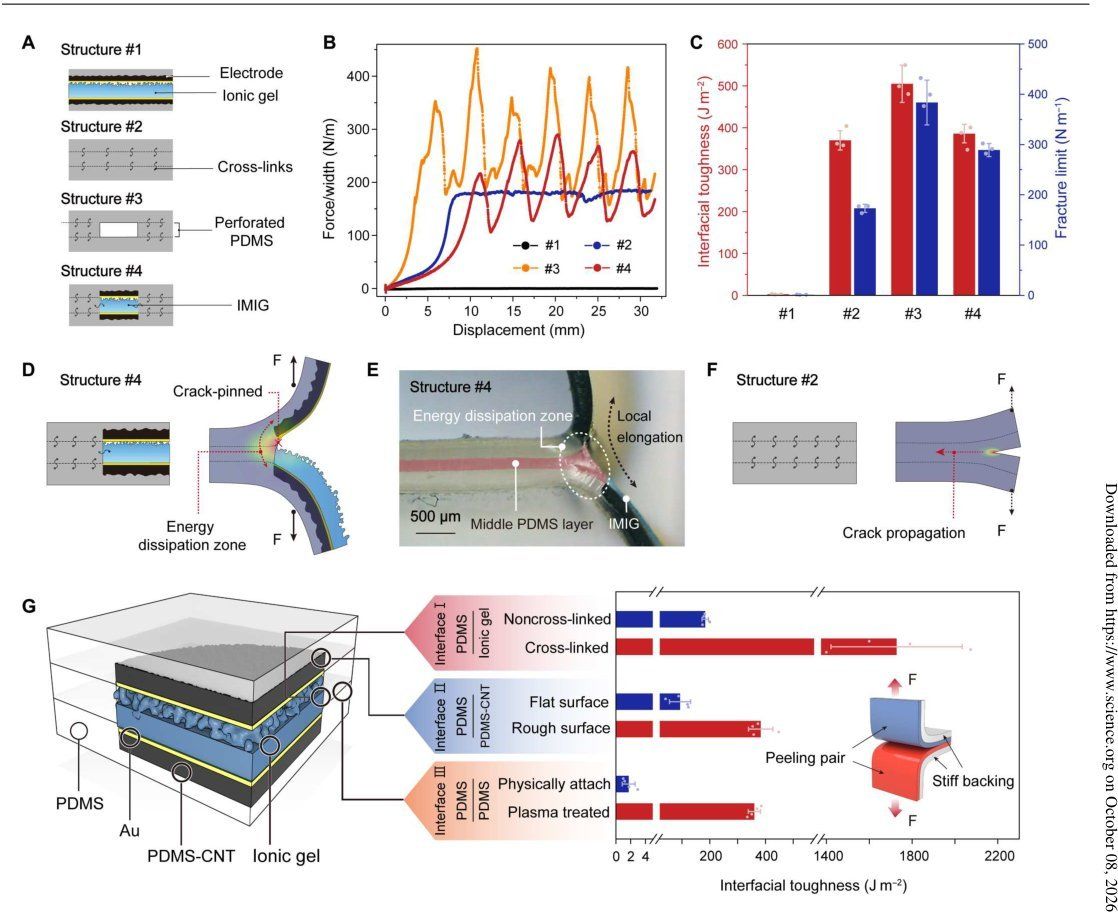
图2|界面力学与增韧机制。对比四种构型的(A)剥离力与(B)界面韧性/断裂极限,表明嵌入孔阵列经机械互锁钉扎裂纹、孔间壁弹性耗能,叠加横向交联后界面结合显著强化。
在传感性能层面,归一化电容-压力曲线展现出对载荷的清晰响应,展现出适用于宽范围压力监测的灵敏度特性;响应与弛豫行为表明器件可快速跟随压力变化。长期稳定性是机器人实际应用的关键门槛——反复加载下电容基线与响应幅值的漂移须被严格控制。论文通过循环测试表征了该嵌入结构在持续机械刺激下的稳定性,结合微结构离子凝胶界面随压力精细变化的特点,说明该设计在"灵敏"之外也满足"耐用"的基本诉求,能够承受机器人操作中的反复接触与形变。
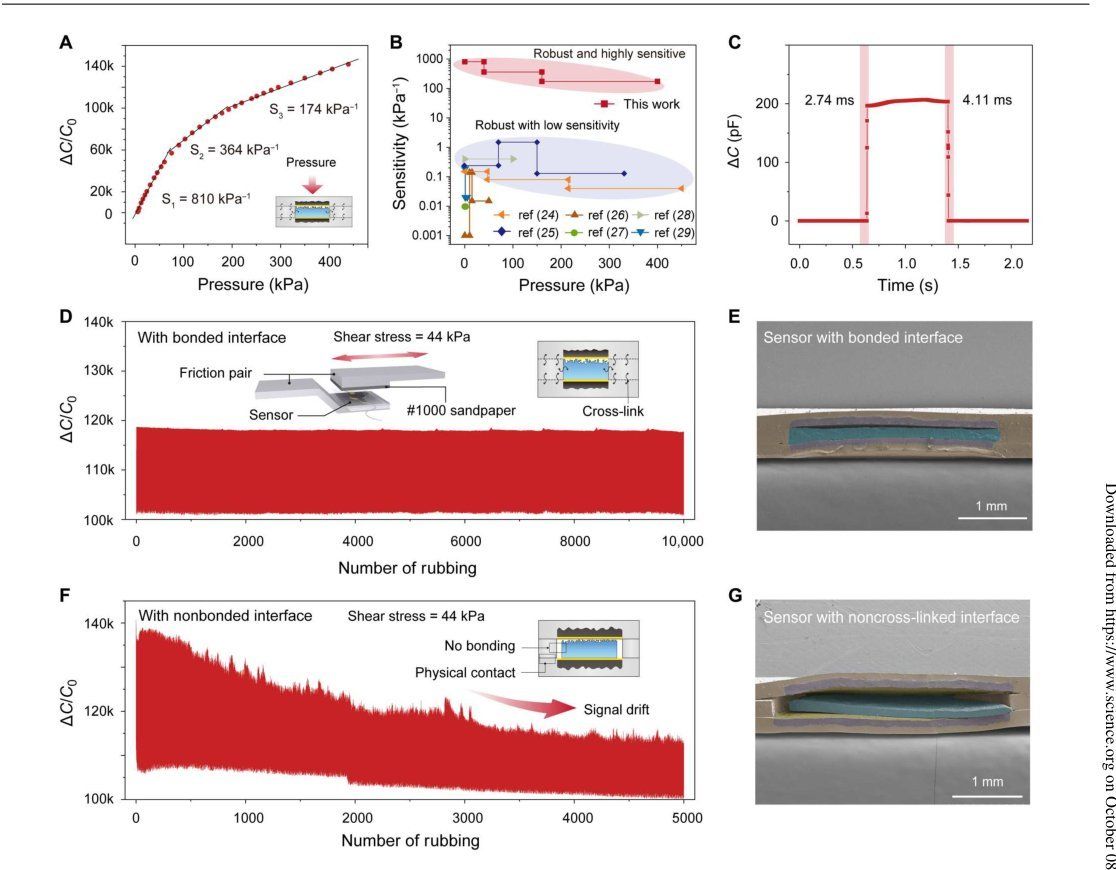
图3|传感性能与稳定性。(A)归一化电容-压力响应与灵敏度;(B)响应/弛豫特性;(C)循环加载下的长期稳定性与 SEM 形貌,表明器件在保持灵敏的同时具备可复现的耐久表现。
串扰是阵列化电子皮肤的顽固难题:某一像素受压时,邻近单元产生误响应,使空间压力分布失真。本文从"材料隔离"与"电路补偿"两端协同破解。材料端,每个传感元件被独立埋入孔洞、离子材料彼此隔离,使静电与力学串扰路径被物理切断;电路端,作者设计了带补偿算法的读取电路,对残余串扰与基线不均进行校正。图4 展示了 IMIG 设计、读取电路架构及打印模型图案的测试结果,表明该组合可在阵列尺度上获得无串扰、高准确度的压力映射。材料隔离负责"源头降串扰",电路补偿负责"末端消残差",二者互补是零串扰达成的核心。
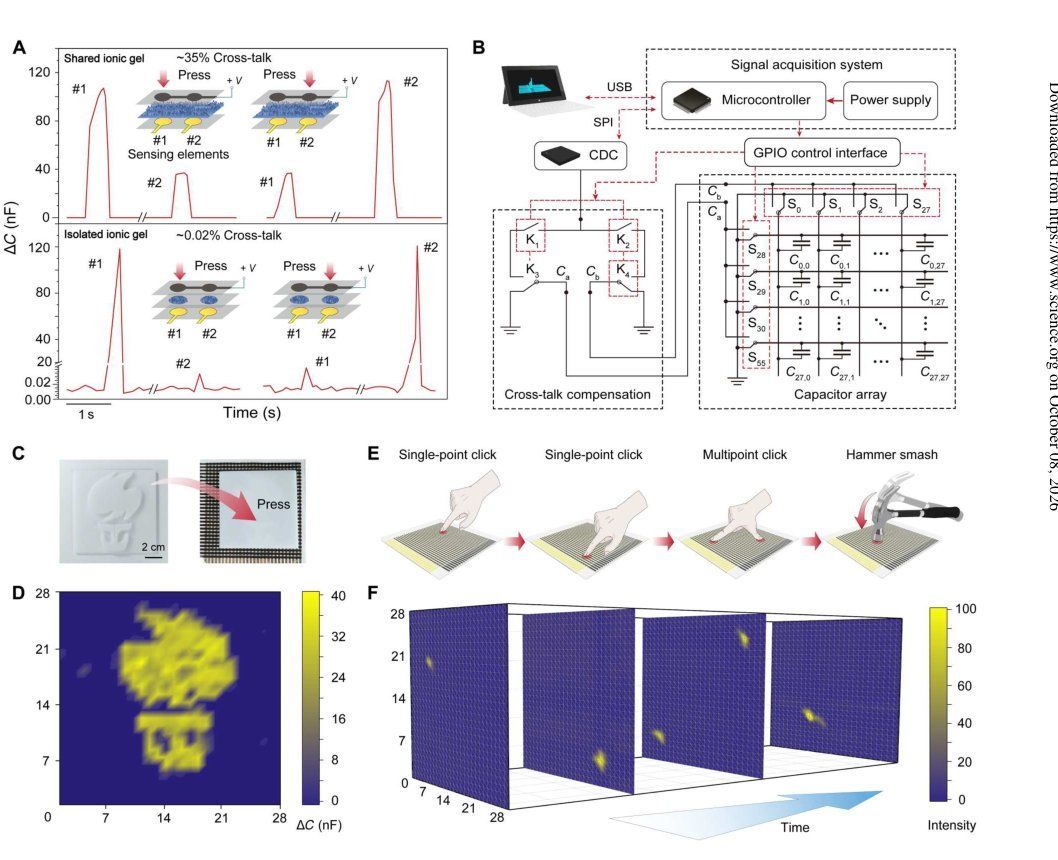
图4|串扰抑制与读取系统。(A)IMIG 隔离设计;(B)带补偿算法的读取电路架构;(C)打印模型图案的测试结果,表明材料隔离与电路补偿协同实现了无串扰的高准确度压力映射。
为验证实用性,论文将离子皮肤集成于假肢手并演示机器人操作:皮肤在抓握、抬起、释放约 500 g 物体的过程中稳定输出压力分布,且因零串扰特性可清晰区分接触区域的分层与受力。进一步,作者构建了基于深度学习的物体识别系统,利用无串扰、高分辨率的压力图对抓取对象进行分类,识别准确率达到约 99.5%。这一结果说明,零串扰并非仅是一项指标优化,而是使机器人得以从压力分布中可靠提取可用于决策的特征——从"能感知受力"迈向"能识别所抓之物"。
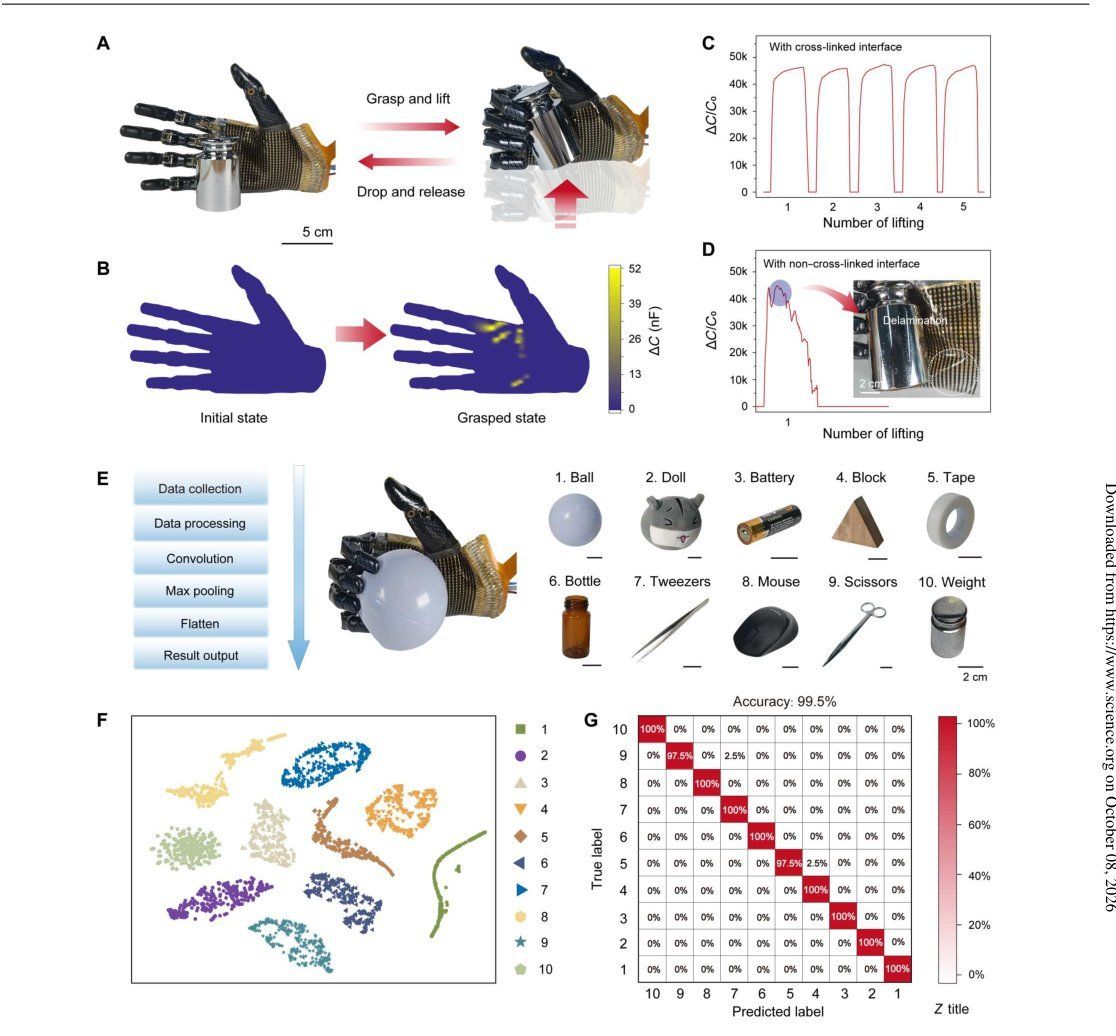
图5|机器人抓取与物体识别。假肢手抓握约 500 g 物体时的(A)抓取/抬起/释放过程与(B)压力分层;(C)结合深度学习对物体进行分类识别,无串扰压力图支撑约 99.5% 的识别准确率。
隔离嵌入式结构对大面积触觉阵列的可扩展性,具有超越本工作的普遍意义。常规离子皮肤在面积放大时往往面临两大难题:一是相邻传感单元随面积增大而引入的累积串扰,使远端像素信噪比急剧下降;二是大尺寸弹性体在反复形变下的界面失稳。本文以"独立空腔 + 隔离离子材料"切断单元间耦合路径,使每个像素的性能在阵列尺度上近似解耦——阵列扩大并不必然放大串扰,这为从 28×28 迈向更高密度、更大覆盖面积提供了结构范式。与此同时,横向交联在弹性体层级统一了界面强度,避免了局部薄弱点随面积放大的概率累积。换言之,该设计把"面积放大带来的退化"提前在结构与材料层面予以抑制,使离子皮肤具备向机器人全身覆盖、大面积电子皮肤拓展的潜力,也提示后续研究可在保持隔离架构的前提下探索更密集的孔阵列与更轻量的读取方案。
该工作以"嵌入"为核心策略,系统解决了离子皮肤"高灵敏—高稳定—零串扰"难以兼得的矛盾:隔离微结构离子凝胶嵌入弹性体 28×28 孔阵列并横向交联,兼顾灵敏界面与强韧界面;隔离材料切断串扰源头,带补偿算法的读取电路消除残余误差;最终在机器人抓取与物体识别中达到约 99.5% 的识别准确率。其设计逻辑——以结构化隔离承载灵敏与鲁棒、以算法补偿兜底精度——对大面积柔性触觉阵列具有普适参考意义。进一步的方向包括:更大规模阵列的制备均一性、极端工况下的长期可靠性,以及与柔性电路异质集成的系统小型化。
从增材制造视角看,本文 28×28 隔离孔阵列与微结构离子凝胶的精准填充,对"多孔弹性体成型 + 腔内功能材料定点注入"提出了明确诉求。浆料直写(DIW)可在 PDMS 前驱体或替代弹性体中构筑形貌可控的孔阵列与隔离壁,并通过多材料切换在孔内定点沉积离子凝胶,实现"结构-功能"一体化成型;其路径规划与参数库能力,恰好对应文中"孔位一致、壁厚可控、界面可交联"的工艺要点。铂邦设备的多材料切换、路径规划与工艺参数库能力,可为这类嵌入式离子皮肤从结构设计、材料填充到原型集成的全链路研发提供一体化支撑,加速敏感-鲁棒协同设计的迭代验证。
综上,南方科技大学团队提出嵌入微结构离子凝胶的离子皮肤:将隔离的离子凝胶嵌入弹性体 28×28 孔阵列并横向交联增强界面韧性,以隔离离子材料与带补偿算法的读取电路抑制串扰,在机器人抓取与物体识别中达到约 99.5% 的识别准确率。该"结构化隔离 + 算法补偿"的设计逻辑,对大面积柔性触觉阵列兼具灵敏、强韧与零串扰具有直接参考意义,并与 DIW 多孔结构成型及多材料填充工艺高度契合。
铂邦科技是 DIW 浆料直写 3D 打印设备厂家,设备软硬件全栈自研,内置诸多工程算法,可快速构建网格、晶格、二十四面体等平面与三维结构;算法一键生成点阵打印代码,并支持手绘建模,无需 CAD 工程背景。全栈工程师团队,支持你提想法、我们开发算法加硬件。
此外,我们也提供从料筒、针头到挤出模块的全链条通用配件,兼容不同品牌的主流 DIW 设备(不区分设备品牌),并支持整机定制开发与设备升级。
📌 持续跟踪 DIW 前沿?关注「铂邦科技」公众号,获取更多文献解读与原创工艺手记。查看全部技术前沿 →
扫码关注,第一时间获取 DIW / DLP / 静电纺丝 3D 打印技术前沿、顶刊解读与设备资讯
微信扫一扫,或长按识别二维码关注
正在加载推荐文章……