
人类皮肤是高度集成的多模态感知系统,游离神经末梢通过温度、压力与化学标记物等多种感受器,以快速响应与高空间分辨率同步感知外界刺激。受此启发,单组分多模态传感器成为简化结构、降低能耗的重要方向。本研究提出的 PVA 水凝胶电子皮肤,将三种感知机制分别对应皮肤中的不同感受器:以热电流(thermogalvanic)效应模拟游离神经末梢对温度的热敏离子通道响应;以压电离子(piezoionic)效应反映 Merkel 细胞与 Ruffini 小体的机械敏感行为;以扩散驱动的盐离子浓度感知类比游离神经末梢的化学敏感离子通道。三种机制均建立在离子输运过程之上,在同一体系内相互独立、干扰极小,从而可在不依赖外部电源的条件下实现协同多模态感知。
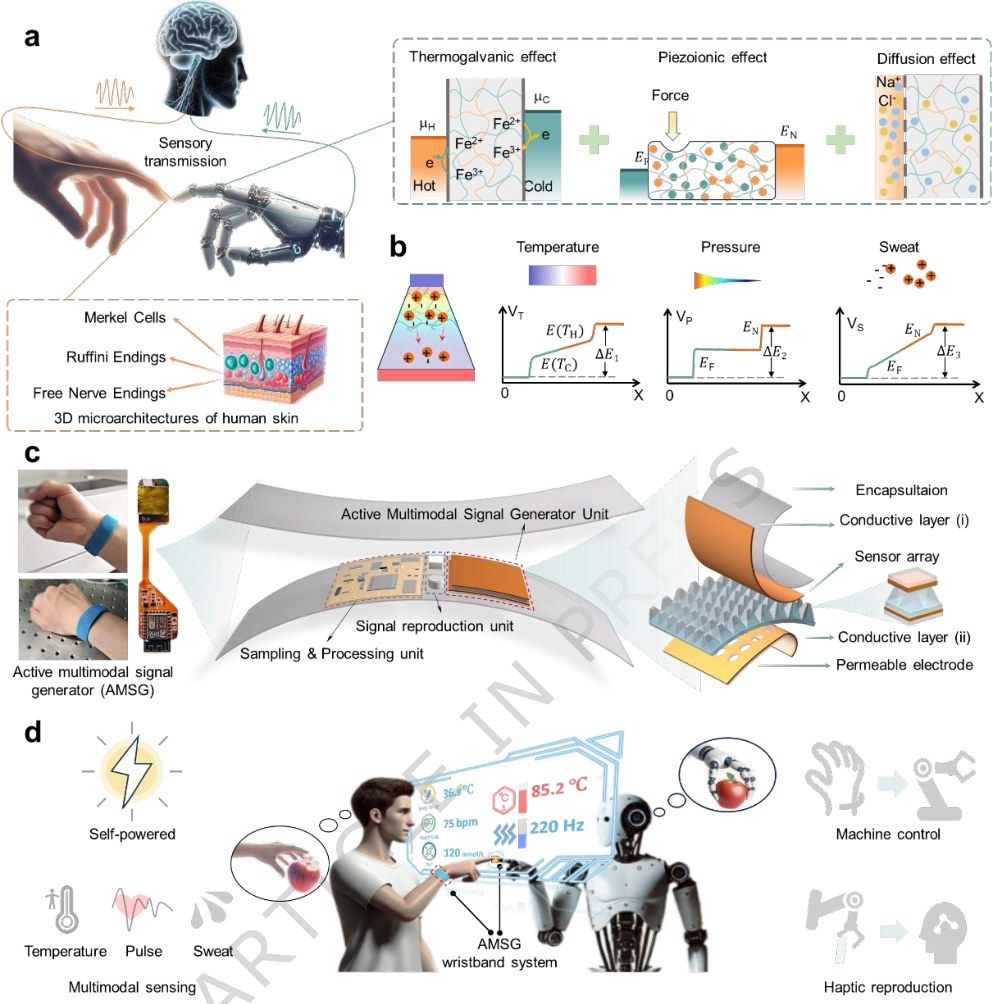
图1|电子皮肤设计原理与 AMSG 腕带集成。(a)水凝胶电子皮肤三种感知机制与人体皮肤感受器的类比;(b)棱镜状结构协同三种离子效应;(c)集成的 AMSG 腕带结构总览;(d)温度、脉搏与汗液多模态监测及手势控制、触觉反馈功能示意。对应原文 Fig.1。
水凝胶的力学与离子性能高度依赖网络结构。作者采用顺序溶剂置换策略制备兼具高强度与低模量的 PVA 水凝胶。首先将 PVA 粉末溶于二甲基亚砜(DMSO)形成 15 wt% 均一溶液,经冷冻-解冻使高分子链预组装为疏松互织网络;随后以不良溶剂甘油置换 DMSO,强化 PVA 分子间的氢键作用,使网络向致密结构转变;最后以三价铁离子水溶液置换甘油,在保留链缠结与结晶度的同时降低刚度。核磁共振(1H NMR)证实甘油特征峰在最终水凝胶中消失,表明溶剂置换充分。三步产物分别记为 FT、GS、IS。断裂能方面,GS 与 IS 分别为 FT 的 14 倍与 9 倍;最终 IS 态在保持大于 830% 高拉伸率的同时,弹性模量由 2.73 MPa 降至约 300 kPa,落入人体皮肤的典型区间。力学增强源于甘油置换后形成的致密网络与纳米晶区,其可通过钉扎效应阻止微裂纹扩展;而铁离子虽增强交联,但水环境松弛了网络并破坏部分强氢键,使刚度进一步下降。该工艺为"强而软"水凝胶的制备提供了清晰路径,对 DIW 浆料直写中高固含-低模量墨水的网络设计亦有参照价值。
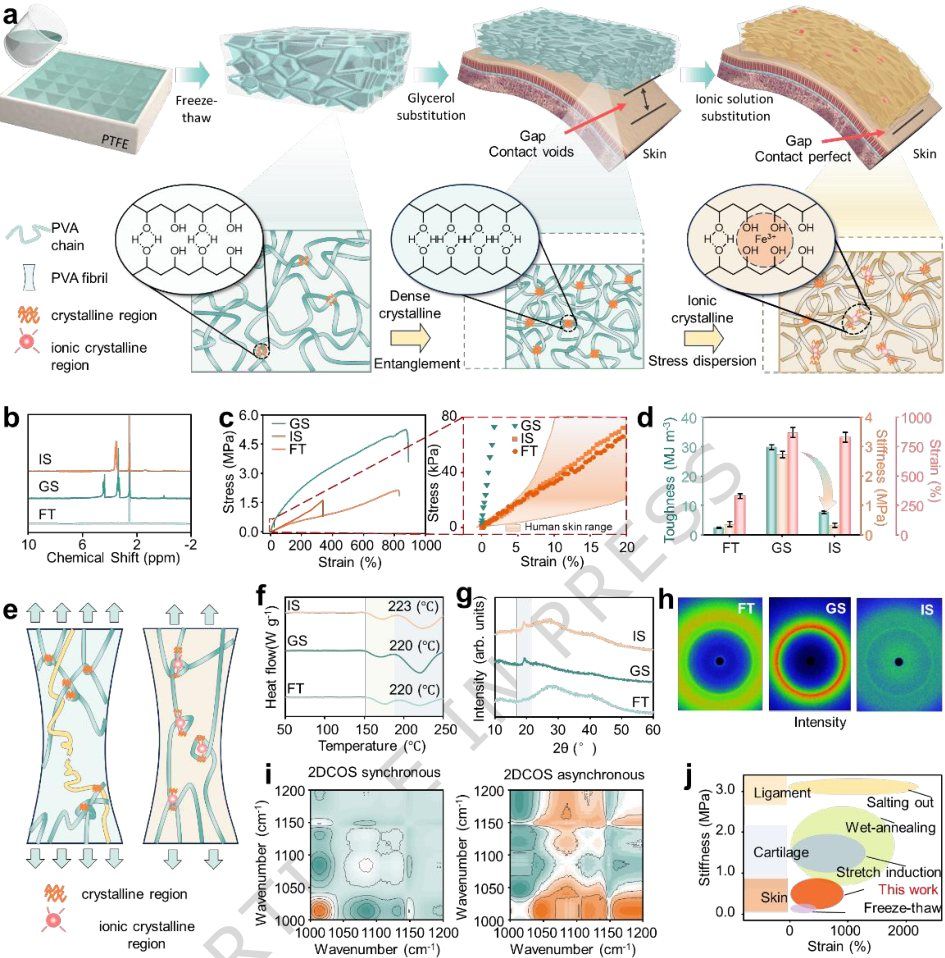
图2|PVA 水凝胶顺序溶剂置换制备与力学性能。(a)冷冻-解冻、甘油置换、离子置换的制备流程;(b)1H-NMR 谱验证溶剂置换;(c)不同处理的拉伸应力-应变曲线;(d)韧性与刚度对比;(e)致密结晶与离子结晶增强机制;(f-h)DSC、XRD、WAXS 结晶演化;(i)同步/异步二维相关谱;(j)与已报水凝胶及生物组织的韧性对比。对应原文 Fig.2。
自供能特性来自三种离子机制本身即可在被测刺激下主动产生电信号,无需外部激励。温度感知基于热电流效应:皮肤与环境间的温度梯度使水凝胶内 Fe²⁺/Fe³⁺ 氧化还原平衡不对称偏移,在电极间建立电势差并驱动电流。实验测得 0.05 M 浓度下 Seebeck 系数达 1.6 mV·K⁻¹,与纯铁离子水溶液(1.7 mV·K⁻¹)接近;高含水量对热电流效应至关重要。其关系可表示为:
压力感知基于压电离子效应:变形驱动的离子通量在受限网络中产生电荷失衡,阴离子与阳离子受应力集中的速率不同,形成沿变形方向的瞬态电势差与净电流。作者引入棱镜状(prismatic)微结构以放大垂直方向应力集中,在相同应力下使输出电流较立方结构提高逾百倍。其灵敏度定义为电流相对变化率对压力的导数:
实验测得低压(< 2 MPa)下灵敏度为 1.94 kPa⁻¹,高于 2 MPa 后降至 0.4 kPa⁻¹,归因于棱镜尖端在低压力下更易变形。汗液感知则基于扩散效应:经盐酸处理的亲水 PDMS 通道将汗液导入水凝胶,盐离子沿浓度梯度输运产生可测电流,并以 Soret 效应进一步放大。该电子皮肤对低至 60 Pa 的压力敏感,压力响应时间约 37 ms,可清晰分辨脉搏波的 percussion、tidal 与 dicrotic 波,具备实时脉搏与血压监测能力。
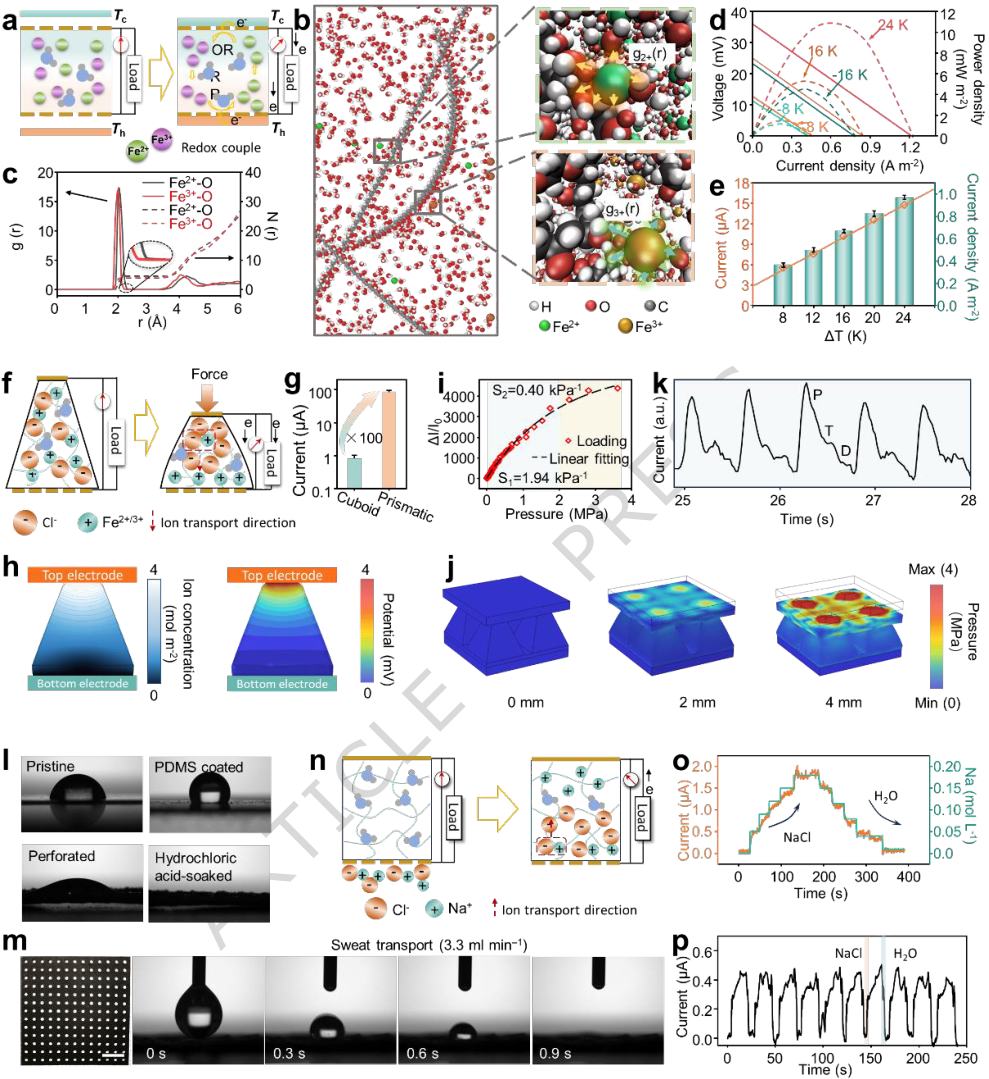
图3|三机制自供能多模态传感性能与原理。(a)热电流效应示意;(b)Fe²⁺/Fe³⁺ 溶剂化模拟;(c)径向分布函数与配位数;(d)不同温度梯度下输出曲线与功率密度;(e)电流随温差变化;(f)压电离子效应示意;(g)棱镜结构 d33 模式输出增强;(h)COMSOL 离子浓度与电势分布;(i)应力分布;(j-k)电流-压力响应与脉搏波形。对应原文 Fig.3。
当温度、脉搏与汗液信号同时作用时,单一水凝胶单元输出的复合电流包含多源信息,直接读取会产生严重耦合误差。为此,作者构建以长短期记忆网络(LSTM)为核心、带局部注意力(local attention)机制的信号解耦模型:三层 LSTM 与三个全连接层分别提取并解耦各刺激的特征。该时序模型对复合信号进行分解,可独立还原温度、脉搏率与汗液钠离子浓度的变化轨迹。在休息、行走、跑步、睡眠、发热等不同活动状态下,模型对三类指标的监测结果与商用设备高度吻合。界面还可实时显示多模态信号波形与监测输出,为生理状态评估提供直观依据。将机器学习引入信号解耦,是把单组分多模态传感从"可感知"推进到"可分辨"的关键一步。
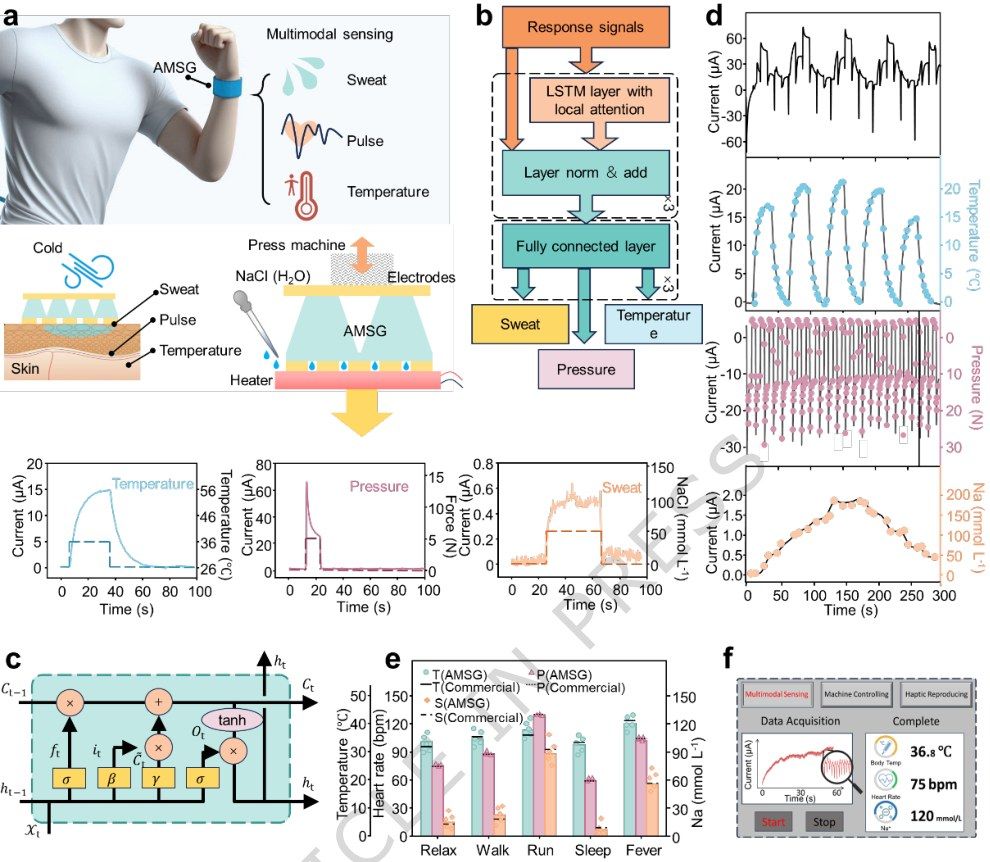
图4|机器学习驱动的多模态信号解耦与腕带界面。(a)AMSG 腕带多模态感知示意;(b)LSTM 局部注意力解耦模型结构;(c)LSTM 内部网络;(d)复合信号与解耦分量对比;(e)不同活动状态下的多模态监测及与商用设备对比;(f)实时波形与监测输出界面。对应原文 Fig.4。
在生理监测之外,作者将上述电子皮肤集成为主动多模态信号发生器(AMSG)腕带,实现闭环人机交互。腕带封装柔性电路板、信号复现单元与信号处理传输电路,通过蓝牙将手势产生的特征电流信号传至处理工作站。基于一维卷积神经网络(1D-CNN)ResNet-34 框架,系统对 10 种腕部手势进行识别,在 200 次手语测试中实现平均 97.57% 的识别准确率;主成分分析显示同类手势信号聚拢、异类清晰分离。更关键的是双向反馈:当用户手腕上的 AMSG 控制机械手动作时,机械手指尖的 AMSG 同步感知温度与压力并回传,经微帕尔贴与线性马达映射为用户端的温度与振动反馈,实现无需直接接触的触觉复现。系统还内置热安全保护,当表面温度超过 80 ℃ 或低于 −20 ℃ 时实时告警。该演示展示了自供能多模态电子皮肤在智能假肢、软体机器人与沉浸式交互中的潜力。
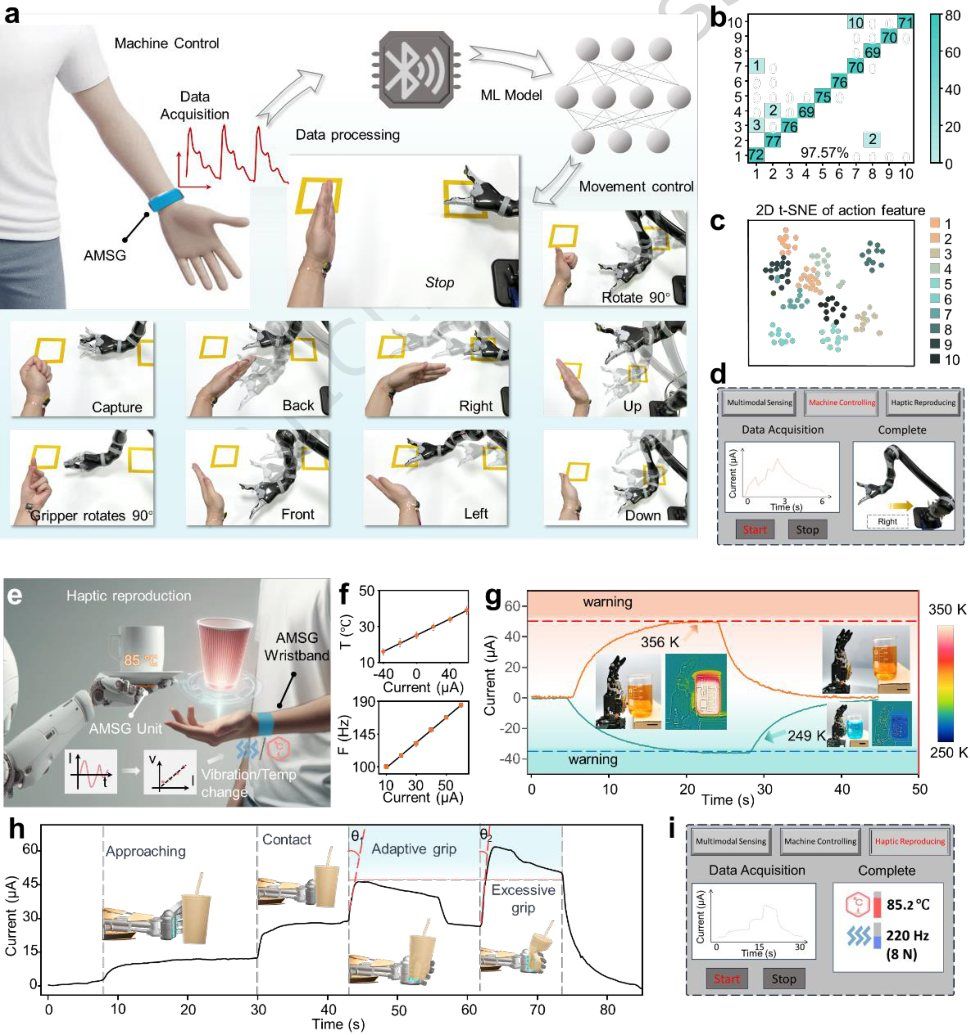
图5|基于手势的机器人闭环控制与触觉反馈演示。(a)手势实时控制机械臂;(b)10 种手势识别混淆矩阵(平均 97.57%);(c)手势 PCA 聚类;(d)手势指令与机械臂动作界面;(e)机械手感知回传示意;(f)温度-振动反馈调制;(g)热源接近电流响应;(h)握杯三阶段电流曲线;(i)实时触觉信号界面。对应原文 Fig.5。
该研究当前采用冷冻-解冻结合溶剂置换的湿化学路线制备水凝胶基体,并以激光图案化多孔电极实现离子通道。对于希望快速迭代微结构几何与器件构型的团队,增材制造提供了值得关注的替代路径:DLP 光固化可直接成型带棱镜或金字塔微结构的水凝胶/弹性体模具;DIW 浆料直写则可通过调控导电复合墨水的屈服应力、触变恢复与自支撑性,直接挤出柔性电极与介电层,向一体化成型靠拢。无论哪种路线,都需要把墨水/浆料的流变窗口、固化收缩、层间对准与后处理纳入工艺闭环。铂邦设备在路径规划、多材料切换与工艺参数库方面的能力,可为这类仿生微结构原型制备与参数优化提供支撑。
综上,本研究以 PVA 水凝胶为单组分基体,协同热电流、压电离子与扩散三种离子机制,实现了温度、脉搏与汗液的自供能多模态感知,并通过棱镜状结构设计与带局部注意力的 LSTM 模型完成信号解耦,最终集成为兼具手势控制、触觉反馈与安全告警的闭环人机交互腕带。其"强而软"的水凝胶制备思路与多机制解耦框架,为柔性可穿戴与机器人触觉接口开发提供了可借鉴的材料与系统范式。
铂邦科技是 DIW 浆料直写 3D 打印设备厂家,设备软硬件全栈自研,内置诸多工程算法,可快速构建网格、晶格、二十四面体等平面与三维结构;算法一键生成点阵打印代码,并支持手绘建模,无需 CAD 工程背景。全栈工程师团队,支持你提想法、我们开发算法加硬件。
此外,我们也提供从料筒、针头到挤出模块的全链条通用配件,兼容不同品牌的主流 DIW 设备(不区分设备品牌),并支持整机定制开发与设备升级。
📌 持续跟踪 DIW 前沿?关注「铂邦科技」公众号,获取更多文献解读与原创工艺手记。查看全部技术前沿 →
扫码关注,第一时间获取 DIW / DLP / 静电纺丝 3D 打印技术前沿、顶刊解读与设备资讯
微信扫一扫,或长按识别二维码关注
正在加载推荐文章……