
人体手指皮肤的触觉来自四类机械感受器:Merkel 盘负责触压感知,Meissner 小体感知轻触与低频振动,Ruffini 末梢响应拉伸,Pacinian 小体响应高频振动。这些感受器嵌入真皮层,与周围组织共同生长形成牢固而强韧的界面;棘层微锥结构密布于表皮与真皮之间,与 Merkel 盘协同增强对外界压力的感知。正是这种"感受器嵌入组织、界面强韧互锁"的构造,使皮肤在拉伸、扭转与弯曲等变形下仍保持高空间分辨率。本研究据此设计全软电容式传感阵列:顶层为带凸点的 PDMS 与液态金属板电极,底层为嵌入式 LM-ME,两者之间以薄 PDMS 膜与 SiO2 纳米颗粒构成介电层。电极为 10×10 共 100 像素,阵列面积 33.5×33.5 mm²,像素半径 1 mm、间距 3.5 mm、连线宽 0.5 mm,器件总厚度 600 μm、凸点高 200 μm。其中嵌入式 LM-ME 为关键部件——液态金属覆盖微锥形成薄膜,既通过增大电极相对面积提升灵敏度,又因嵌入结构提升机械稳定性,从器件层级复现了皮肤"嵌入式触觉"的构造逻辑。
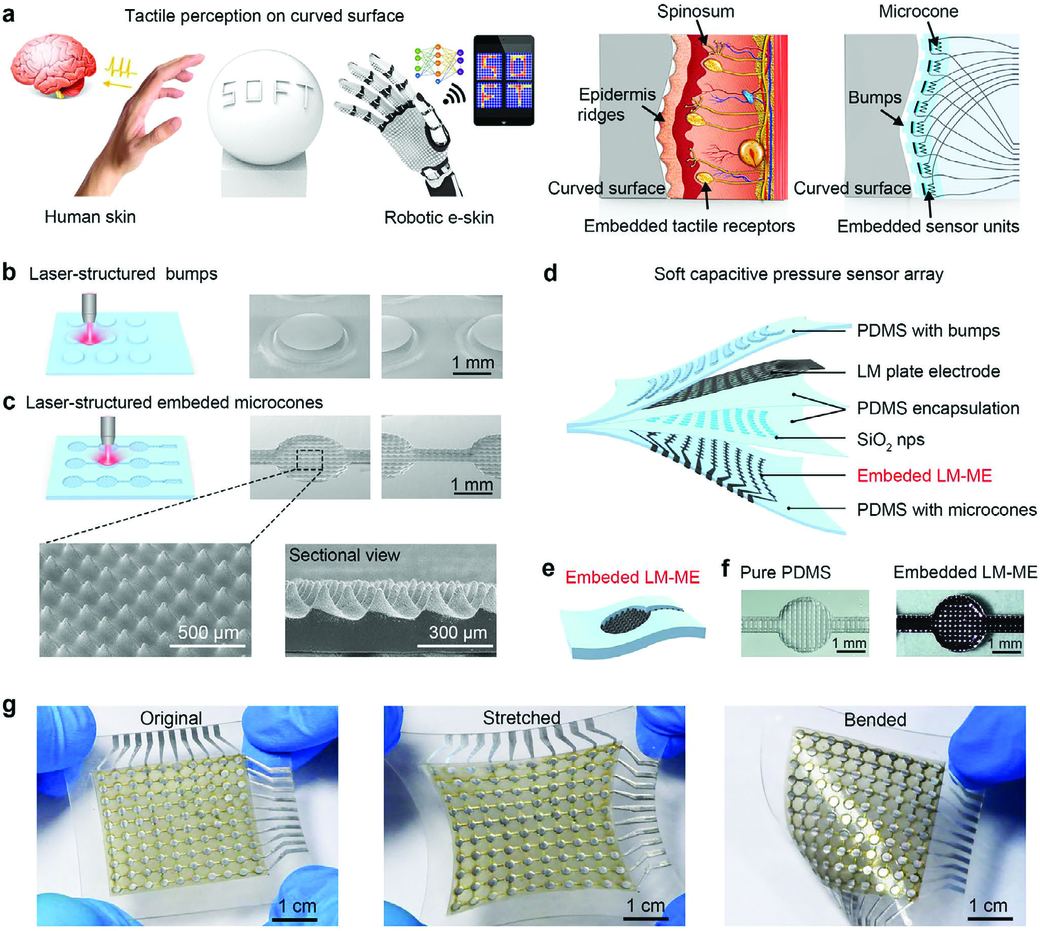
图1|仿生皮肤启发的全软触觉接口设计。(a)皮肤棘层与嵌入式感受器类比,全软液态金属电子皮肤在曲面感知图案;(b、c)上层凸点与下层嵌入式微锥的激光加工示意及 SEM 图;(d)柔性电容式压力传感阵列的爆炸视图;(e)嵌入式 LM-ME 示意;(f)纯 PDMS 与嵌入式 LM-ME 的光学照片;(g)传感阵列在原始、拉伸与弯曲状态下的实物照片。
将液态金属图案化在光滑 PDMS 表面较为容易,但在微纳粗糙表面形成均匀薄膜则颇具挑战:一是液态金属表面张力极高(800 mN·m−1),二是表面存在 Ga2O3 固态氧化壳层。按 Cassie 接触态,液态金属被支撑在激光结构化 PDMS 的微纳结构之上,难以润湿表面,表现为超低黏附;即便以等离子体改性引入亲水组分,粗糙结构中的气垫仍阻隔固态氧化物层与微结构峰接触,黏附依旧很低。与之相反,经水润湿的粗糙表面表现出强黏附:氧等离子体处理后,PDMS 表面与硅原子相连的 Si—CH 基团被 —OH 取代,形成超亲水表面;—OH 与水分子的氢键、水分子与 Ga2O3 壳层氧原子的氢键协同作用,在液态金属与基板之间建立起牢固结合。作者据此提出水/水凝胶辅助图案化方法,以水作为中间介质、以聚乙烯醇(PVA)水凝胶作为水的蒸发通道,配合负压将液态金属吸附进入微锥结构。这一"先润湿、后吸附、再封装"的路径,实质上是用可挥发介质临时改变固-液界面能,从而绕开液态金属高表面张力与氧化壳层的双重限制。
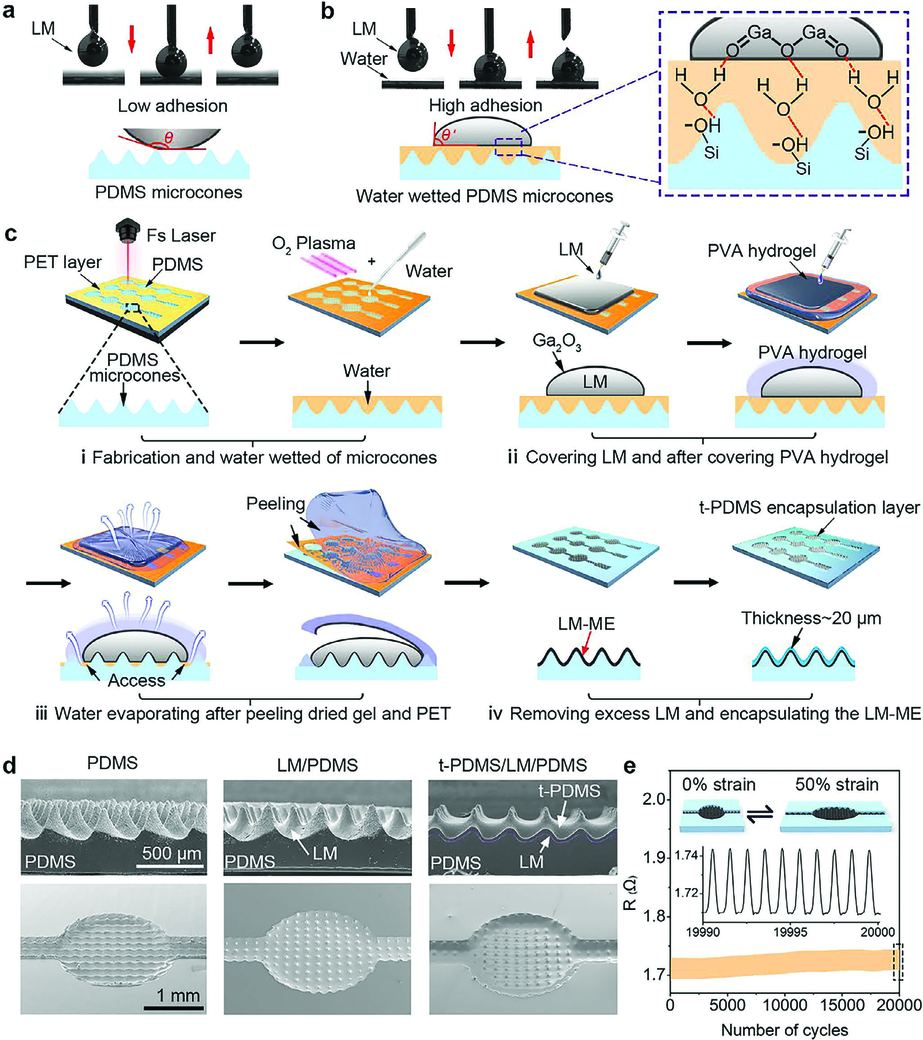
图2|嵌入式 LM-ME 的制备与表征。(a、b)液态金属液滴在原始 PDMS、激光结构化 PDMS 与水润湿结构化 PDMS 表面的动态润湿行为,插图给出水润湿表面高黏附机理;(c)水/水凝胶辅助图案化制备 LM-ME 的流程示意;(d)LM-ME 截面与 30° 倾斜视角的 SEM 图;(e)LM-ME 在 50% 应变下循环 20,000 次的电阻稳定性。
嵌入式 LM-ME 的完整工艺分为四步。其一,以飞秒激光在 PDMS 表面加工微锥:微锥采用正交交叉线扫描烧蚀(扫描线间距 AD 为 180 μm),表面凸点采用逐行扫描(AD 为 30 μm),依靠振镜系统与掩模精确控制结构分布。其二,以氧等离子体将超疏水表面转为超亲水,并用水润湿作为后续吸附的中间介质。其三,在表面依次覆盖液态金属与 PVA 水凝胶;随中间层水蒸发,负压将液态金属吸附并挤出到 PDMS 微锥表面,此过程须预留水凝胶与水的接触通道,确保水有足够通路蒸发。其四,剥离干燥水凝胶与 PET 牺牲层、去除多余液态金属,再以约 20 μm 的薄 PDMS 膜封装,形成嵌入式 LM-ME。微锥高度存在上限:随高度增加,液态金属无法完全覆盖锥尖、不能形成完整微结构电极,故最优设计取 200 μm 高度上限。SEM 显示液态金属完整包覆微锥并形成可作为柔性微结构电极的薄膜。电极稳定性方面,LM-ME 在 50% 应变下循环 20,000 次后电阻仅上升约 4%,在反向弯折(α=40°)与弯曲(r=5 mm)下电阻亦无明显变化,表明其兼具良好柔性与变形稳定性。
传感器由底层嵌入式 LM-ME、顶层液态金属板电极与中间介电层三部分构成,介电层为薄 PDMS 膜与 SiO2 纳米颗粒的组合,上下层经氧等离子体键合装配,其中 SiO2 纳米颗粒可降低接触界面黏度、抑制响应迟滞。电容式压力传感器的灵敏度定义为归一化电容变化对压力的导数,如式(1)所示;其信号基础仍是平行板电容关系,如式(2)所示。
得益于嵌入式 LM-ME,传感器在 0–0.1 kPa 区间的灵敏度达 7.42 kPa−1;在 20 kPa 时归一化电容变化 ΔC/C0 可达约 2,为基于微结构介电层的常规传感器(ΔC/C0≈0.25)的 10 倍。微结构电极高度越大,灵敏度越高,原因在于更高的微结构杨氏模量更低、更易失稳,可压缩空间更大。器件可响应 0.084 g 的纸片(面积 1×1 cm²,约 0.84 Pa),迟滞仅约 3.6%,响应与恢复时间均为 54 ms;在 1 kPa 下循环 10,000 次的测试中未出现明显基线漂移。值得强调的是变形下的稳定性:弯曲或拉伸引起的 ΔC/C0 不超过 0.2,仅为受压响应(20 kPa 下 ΔC/C0≈1.5)的约 13%,说明支撑层显著削弱了应变对压力信号的干扰,提升了信噪比与测量精度。
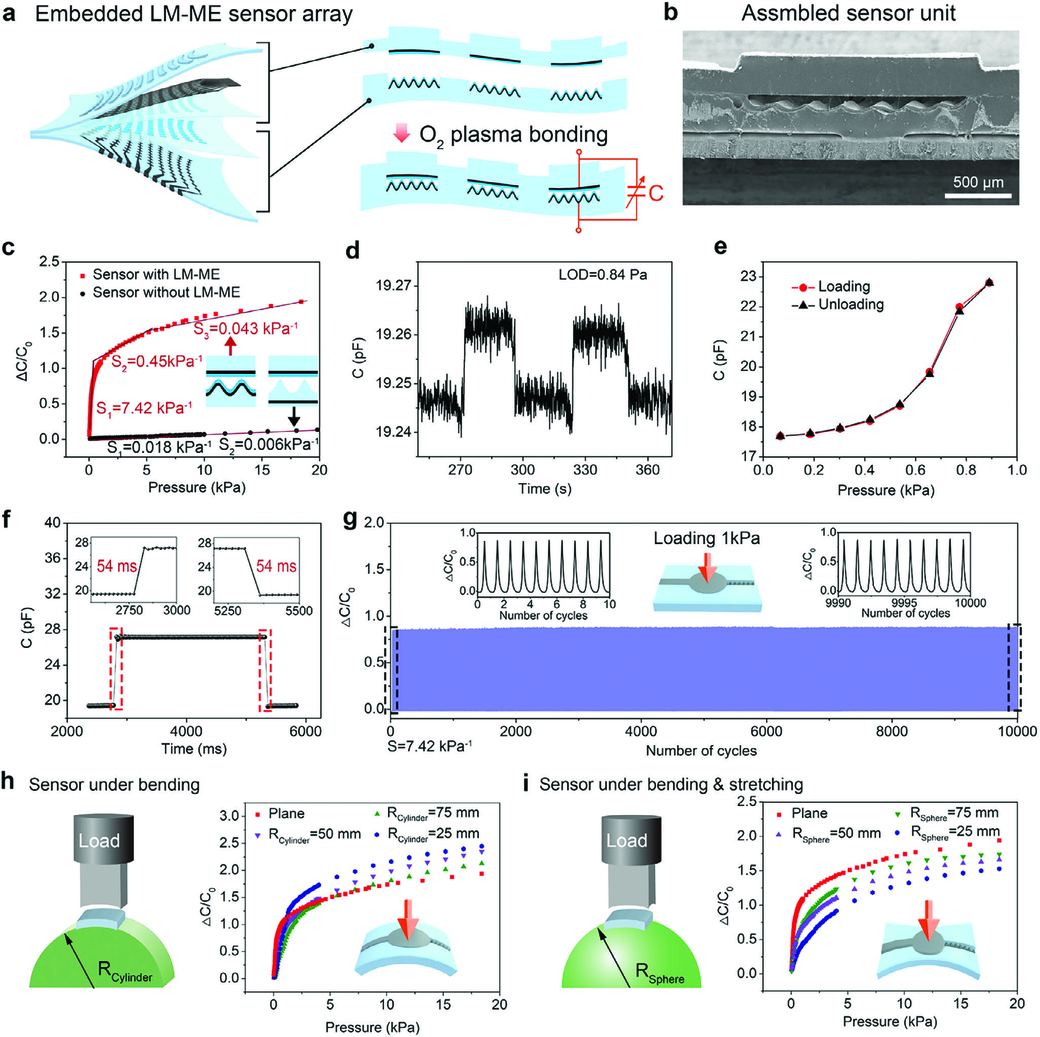
图3|全软 LM-ME 压力传感器的结构与传感性能。(a)嵌入式 LM-ME 传感阵列结构示意;(b)装配后传感单元截面 SEM;(c)LM-ME 传感器与无 LM-ME 常规传感器的归一化电容-压力曲线;(d)检测限测试;(e)连续加载-卸载迟滞测试;(f)响应与恢复时间;(g)1 kPa 下 10,000 次加载稳定性,及不同机械变形下的电容-压力曲线;(h)圆柱面弯曲测试;(i)球面弯曲+拉伸测试。
嵌入式传感单元之间引入互连支撑层并键合上下电极层,可有效隔离拉伸应变、提升阵列机械稳定性。作者以 180° 剥离试验比较了有/无支撑层两种构型的界面性能:无支撑层构型虽能提供细微变化的界面从而获得较高灵敏度,但其脱粘抗力与界面韧性均约为 0;引入支撑层后,界面断裂抗力达 1002 N·m−1、界面韧性达 1328 J·m−2,展现出明显的增韧增强效果。有限元分析显示,拉伸时应力主要集中于支撑层,其弹性抗力大于未键合的分层结构,支撑层使局部应变显著减小;而无支撑层阵列贴合腕部运动时会出现层间分离与像素错位。串扰以相邻像素信号幅值之比表征:无支撑层时达 58%,引入支撑层后降至 19%,支撑层与表面凸点协同作用时进一步降至 7.8%。凸点将应力集中于本单元,减少了单点受压对周围八个像素的影响,从而降低了对复杂补偿电路的依赖。这一"支撑隔离 + 表面凸点"的组合,把像素隔离从电路补偿问题转化为结构设计问题,是本文在阵列层面的核心贡献。
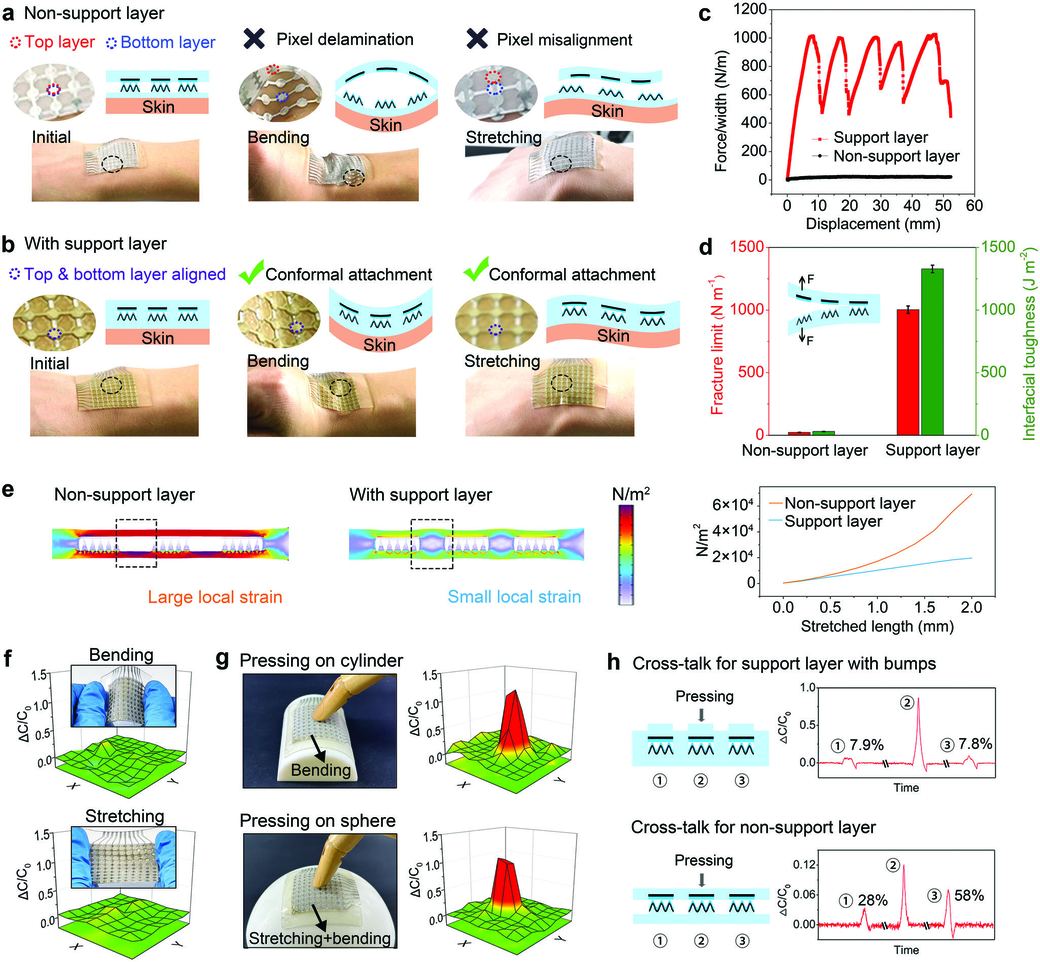
图4|带支撑层的嵌入式传感阵列机械与电学稳定性。(a、b)有/无支撑层阵列贴合腕部运动时的界面稳定性;(c)两种构型的剥离力-位移曲线;(d)界面韧性与断裂抗力;(e)拉伸位移 0–2 mm 下应力分布的有限元模拟;(f)弯曲与拉伸下的实物照片与电容响应;(g)圆柱面与球面上加压时的实物照片与电容响应;(h)支撑层与凸点的串扰抑制效果。
为实现实时压力分布采集,作者设计了无线读出系统:传感阵列经柔性印刷电路连接器接入 10 行 10 列单刀双掷模拟开关,逐点扫描像素并将其余单元接地;基于模拟开关与切换电路的串扰补偿模块抑制同行或同列单元的干扰,微控制单元(MCU)选择目标单元并切换补偿状态,电容-数字转换(CDC)单元检测补偿后的电容变化,数据经 MCU 处理后由蓝牙实时传输至上位机可视化。阵列贴附于手掌可捕获单点、多点触控及连续触控轨迹(如勾号图案)。为表征曲面物体识别能力,作者以 3D 打印球面树脂模型上的曲面字母"SOFT"进行测试:柔性阵列受压后逐渐贴合曲面,接触面积随压力增大而扩展,信号分布与字母特征区域高度吻合。对 26 个曲面字母各采集 1000 组数据(700 组训练、150 组验证、150 组测试),采用 Sigmoid 神经元多层前馈网络与 Softmax 输出进行分类,识别准确率达 99.7%。此外,阵列可承受至少 26,000 次连续压缩与 10,000 次拉伸疲劳循环,具备长期使用的可靠性,为机器人抓取、可穿戴设备与人机交互中的曲面触觉感知提供了可行路径。
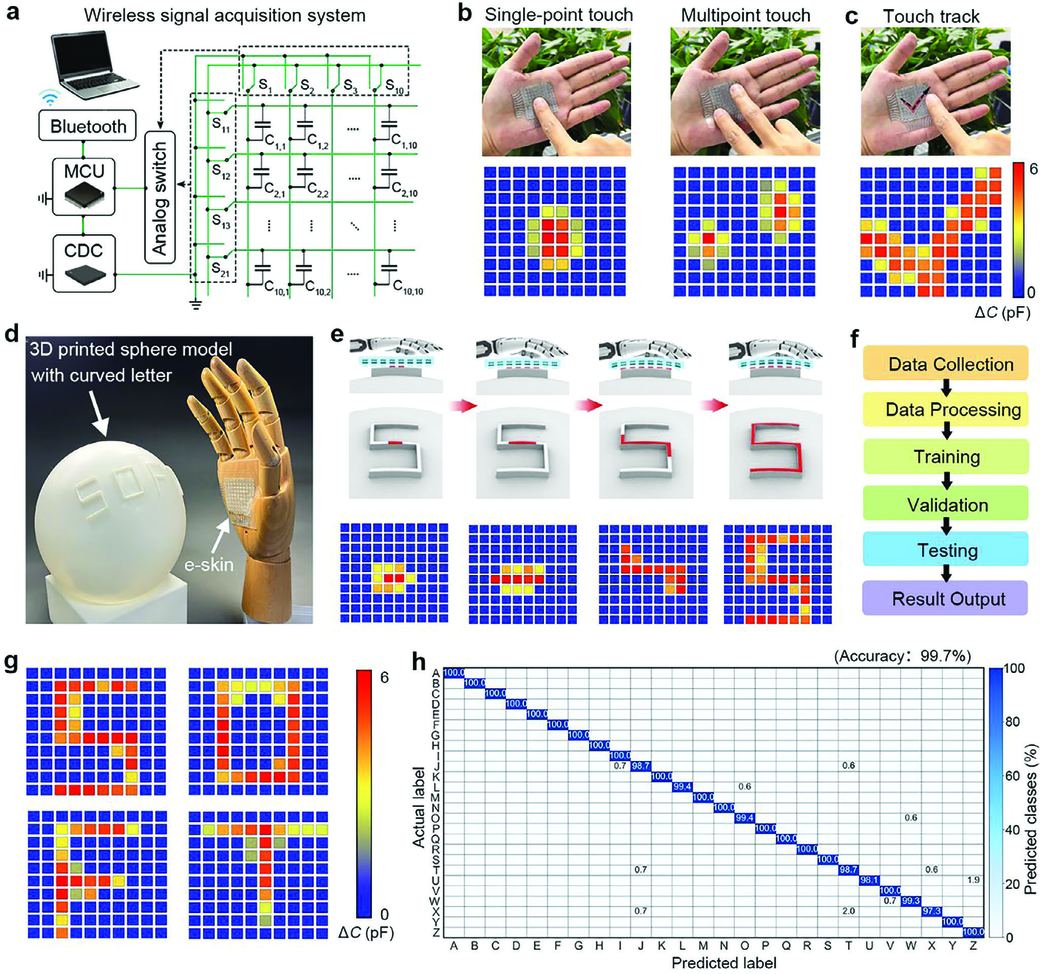
图5|基于无线采集系统的曲面压力映射。(a)无线信号读出电路;(b)单点与多点触控的动态刺激测试;(c)触控轨迹(勾号)绘制与信号叠加;(d)球面模型曲面压力映射实物照片;(e)曲面字母"S"的动态触觉识别过程与信号映射;(f)深度学习信号处理流程;(g)曲面字母"SOFT"的压力映射识别结果;(h)26 个曲面字母测试的混淆图(识别准确率 99.7%)。
本文的技术内核是"飞秒激光微结构化 + 水/水凝胶辅助图案化"的复合路线,属于精密减法加工与转印结合的方案,对激光加工设备与工艺控制要求较高。对需要快速迭代微结构几何与阵列构型的团队而言,增材制造提供了值得关注的替代路径:DLP 光固化可直接成型微锥与凸点模具、柔性介电层乃至封装结构,适合以较低门槛验证结构-性能关系;DIW 浆料直写则可通过调控导电复合墨水的屈服应力、触变恢复与自支撑性,直接挤出柔性电极与介电层,向一体化成型靠拢。值得注意的是,液态金属墨水直写的关键难点与本文一致,均在于润湿控制与氧化壳层抑制——表面能调控(等离子体处理、亲金属中间层)与可挥发辅助介质(水/水凝胶)的策略,对浆料配方与界面设计具有直接借鉴价值。无论采用何种路线,都需要把墨水/浆料的流变窗口、固化收缩、层间对准与后处理纳入统一的工艺闭环。铂邦设备在路径规划、多材料切换与工艺参数库方面的能力,可为这类仿生微结构原型制备与阵列器件验证提供支撑。
综上,本研究以飞秒激光构筑 PDMS 微锥,并借水/水凝胶辅助图案化将液态金属嵌入微锥形成嵌入式微结构电极,构建出 10×10 全软电容式压力传感阵列。该阵列在 0–0.1 kPa 区间灵敏度达 7.42 kPa−1、检测限低至 0.84 Pa,借助支撑隔离结构与表面凸点把像素串扰由 58% 降至 7.8%,并结合机器学习实现曲面字母 99.7% 的识别准确率。其"嵌入式电极 + 结构隔离"的设计思路,为可拉伸电子皮肤与曲面压力映射器件提供了可借鉴的材料与结构方案。
铂邦科技是 DIW 浆料直写 3D 打印设备厂家,设备软硬件全栈自研,内置诸多工程算法,可快速构建网格、晶格、二十四面体等平面与三维结构;算法一键生成点阵打印代码,并支持手绘建模,无需 CAD 工程背景。全栈工程师团队,支持你提想法、我们开发算法加硬件。
此外,我们也提供从料筒、针头到挤出模块的全链条通用配件,兼容不同品牌的主流 DIW 设备(不区分设备品牌),并支持整机定制开发与设备升级。
📌 持续跟踪 DIW 前沿?关注「铂邦科技」公众号,获取更多文献解读与原创工艺手记。查看全部技术前沿 →
扫码关注,第一时间获取 DIW / DLP / 静电纺丝 3D 打印技术前沿、顶刊解读与设备资讯
微信扫一扫,或长按识别二维码关注
正在加载推荐文章……